基于具身智能与数字孪生的配网物资质量A级检测基地关键技术研究与应用
张瀚超1 王宇晴1
(1. 国网江苏省电力有限公司徐州供电分公司 江苏 徐州 221000)
摘要:针对配网物资检测中试品接线耗时长、人工作业一致性差、资源协同不足问题,依托国网首座配网物资A级检测基地,提出融合具身智能作业与数字孪生管控的智能化方案。执行层将接线形式化为“端子识别—路径规划—柔顺插接”级联过程,建立视觉—激光融合位姿求解、路径代价与阻抗控制模型及求解策略;管控层构建数字孪生全景模型,实现26个工位与物流装备协同调度。结果表明:识别准确率98.7%、定位误差±0.5 mm;狭窄工位(间隙<0.3 m)规划成功率98.5%、规划时间较RRT*缩短56%;3个月生产验证完成接线12060次,一次成功率98.3%以上,单台接线时间由2~4 h降至30 min,承载力提升300%以上。
关键词:具身智能;数字孪生;自动接线;视觉—激光融合;路径规划;阻抗控制;配网物资检测
中图分类号:TM727
1 引言
1.1 研究背景
随着新型电力系统建设的深入推进和“双碳”目标的加速落地,配网设备正朝着高容量、高可靠性、绿色化方向快速发展,配电变压器、高压开关柜等核心配网物资的质量直接关系到电网的安全稳定运行和供电可靠性。然而,传统配网物资质量检测模式面临多重突出矛盾:检测过程高度依赖人工操作,样品接收、转运、接线、试验等环节均需大量人工参与,不仅效率低下且存在人为误差风险;大容量短路试验、电磁兼容试验等A级检测项目对设备和技术要求极高,多数省级电力公司不具备自主检测能力,依赖外部第三方机构导致周期长、成本高;检测数据分散存储、格式各异,缺乏统一的数据治理和分析平台,难以发挥数据在质量预警、供应商评价、标准制定等方面的增值价值[1]。
1.2 国内外研究现状
面向检测现场的具身智能作业研究主要沿三个方向展开[2]。其一是视觉引导的端子识别与位姿估计,主流方法利用深度网络从RGB-D数据中回归目标六维位姿,在纹理丰富、遮挡较少的场景中已取得较高精度[3],但金属端子表面高反光、纹理缺失,单一视觉易产生系统性偏移,需要引入激光或力觉等互补模态进行在线补偿。其二是受限空间内的机械臂路径规划,快速扩展随机树(RRT)及其渐进最优变种RRT*在复杂三维空间得到广泛应用,近年研究以双向扩展思路改进RRT*-Connect,并通过目标偏置、椭球子集采样与自适应步长提升狭窄空间的采样效率[4],但在试品与机柜平均自由间隙不足0.3 m的检测工位中仍存在收敛慢、成功率下降的问题。其三是柔顺接触控制,针对插接类作业,阻抗/导纳控制将环境接触力映射为位置修正,抑制接触冲击并实现力—位协调;自适应阻抗策略依据接触状态在线调节刚度与阻尼参数,是提升复杂工况稳定性的有效途径[5]。上述研究多面向结构化工业装配场景,而配网物资试品端子类型繁多、缺乏统一基准、工位空间约束强,难以直接套用,亟需面向该场景的系统性方法与真实验证。
1.3 本文贡献
针对多品类配网物资检测接线难题,本文的主要贡献为:(1)建立自动接线任务的级联形式化模型,统一描述识别、规划与控制三个子问题及其接口;(2)提出视觉—激光融合的端子位姿求解方法,利用线结构光的高精度轮廓补偿视觉分支在反光、弱纹理条件下的漂移;(3)提出一种面向狭窄工位的改进RRT*-Connect路径规划算法(记为IRRT*-C),兼顾规划成功率与实时性;(4)设计自适应阻抗柔顺接线策略,将亚毫米级位姿残差转化为可被柔顺吸收的接触形变;(5)在检测基地真实平台上完成定量对比实验与连续三个月的生产验证,并在数字孪生与智能仓储协同层面实现工程化应用。
2 检测基地总体架构与接线任务建模
2.1 设计理念与建设内涵
A检基地的智能化建设遵循“检储配一体化、流程自动化”的核心理念,以工业互联网平台为底座,以智能算法为核心引擎,以智能装备为执行载体,构建“感知—决策—执行—反馈”闭环控制的智能检测体系[6],实现了检测资源从物理空间到数字空间的全面贯通与协同优化。
在工程层面,A检基地的创新实践体现了现代检测基地建设的系统性特征:通过建立全品类、全覆盖的检测能力体系实现检测业务的规范化运行,通过智能装备替代人工实现检测全流程的最小化人工参与,通过全过程可视化管控和数据全程留痕实现检测流程的透明运行,通过检测数据的高保真自动归集与深度挖掘实现数据价值释放,并通过节能环保设计降低检测过程的能耗与碳排放,系统性提升了检测基地的运营效率、安全水平与服务质量。
2.2 系统架构
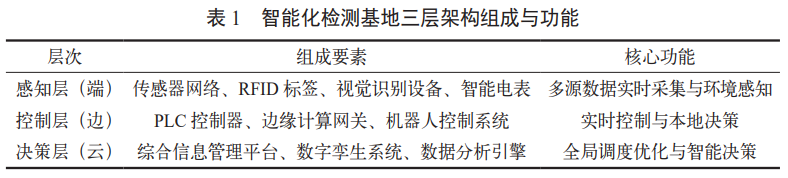
如图1所示,智能化检测基地采用“端—边—云”三层架构:感知层由传感器网络、RFID标签、视觉识别设备、智能电表等组成,负责多源数据的实时采集与环境感知;控制层依托PLC控制器、边缘计算网关、机器人控制系统实现实时控制与本地决策;决策层通过综合信息管理平台、数字孪生系统、数据分析引擎进行全局调度优化与智能决策。各层之间通过工业总线、以太网及MQTT等协议实现高效通信,形成从现场设备到云端大脑的纵向贯通,各层次的组成要素与核心功能如表1所示。
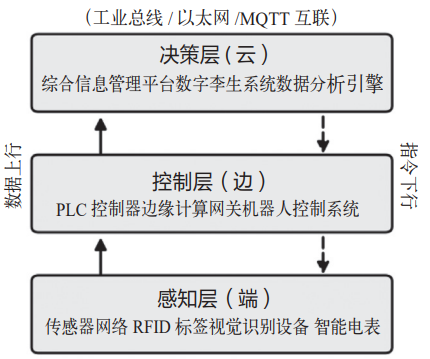
图1 智能化检测基地“端—边—云”三层架构
2.3 接线作业特征分析与任务形式化描述
检测基地的接线作业具有以下特征:试品涵盖配电变压器、开关柜、电缆分支箱、电抗器等31类,其接线桩头在位置、朝向、规格(M6~M16螺栓、插片、接线柱等)上差异显著;检测工位由模块化万能检测机柜构成,试品与机柜间空间狭小,机械臂可达域受限;测试引线分为高压供电与低压信号两类,需通过“一线多用”引线同时传输,对插接精度要求较高。上述特征决定了自动接线不能依赖固定示教,而必须具备对未知试品的在线识别、在约束空间内的实时规划以及对接触力的自适应控制能力。
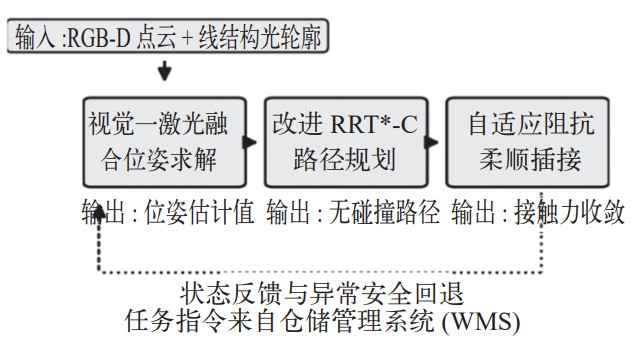
图2 自动接线任务的级联流程与状态反馈
据此,如图2所示,将一次自动接线过程建模为从感知到执行的级联映射。给定试品点云与工位描述,首先由识别模块输出目标桩头位姿集合P={pi| i=1,…,n},其中pi=(ti, Ri)表示第i个桩头的位置与姿态;随后规划模块在机械臂构型空间C中求解自当前位形qstart至目标位形qgoal的无碰撞路径σ,满足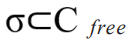 且路径代价J(σ)最小;最后控制模块依路径驱动末端执行器接近桩头,并切换至柔顺模式完成插接,直至接触力Fext收敛于允许区间。三个子模块通过统一的任务指令与状态反馈闭环衔接,构成具身智能作业的基本单元。承载该流程的移动式接线机器人采用分层控制架构[7],设备层由六自由度机械臂本体、3 D视觉相机、力/力矩传感器、激光定位单元及可换末端夹具库组成,传输层基于Modbus/TCP工业以太网实现底层快速通信,应用层负责任务解析与调度,数据层完成外部传感数据解析与控制指令生成。
3 具身智能自动接线关键技术
3.1 视觉—激光融合的端子位姿求解
针对金属端子反光、弱纹理导致的视觉定位漂移,采用视觉粗定位与激光精补偿的融合策略。视觉分支基于RGB-D图像提取桩头区域点云,利用回归网络估计初始六维位姿pv=(tv, Rv);激光分支通过线结构光扫描获取桩头表面高精度三维轮廓,计算位姿修正量Δp=(Δt, ΔR)。融合位姿按位姿群SE(3)上的复合运算给出
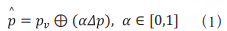
式中, 为SE(3)上的位姿复合算子,α为融合权重。权重依据视觉置信度cv自适应调整,
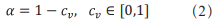
在遮挡与反光严重、视觉置信度偏低时自动增大激光分支权重,从而将单模态视觉的系统性偏差转化为可在线补偿的残差。对于未见过的端子类型,系统基于夹具库中的标准模型进行模板匹配,并通过对齐历史成功案例的姿态先验缩小搜索空间,支持超过200种端子的零示教识别。
3.2 基于改进RRT*-Connect的狭窄空间路径规划
工位空间狭小,机械臂与试品、机柜间平均自由间隙不足0.3 m,标准RRT*因随机采样难以落入狭窄通道而收敛缓慢。本文提出的IRRT*-C算法改进体现在三方面:一是引入目标偏置与通道约束的启发式采样,以桩头可达域为引导缩小无效采样区;二是采用双向扩展(Connect)快速桥接起止树,并对新节点施加基于障碍物距离的步长自适应;三是在代价评估中计入路径平滑度项,避免机械臂在终端频繁抖动。规划目标定义为最小化综合代价
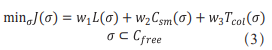
式中,L(σ)为路径长度,Csm(σ)为曲率惩罚项,Tcol(σ)为与障碍物最小间距的惩罚项,w1~w3为权重系数。算法在每次迭代后对两棵树的最近邻节点进行碰撞校验连接,仅在无碰撞时保留,从而保证生成路径严格位于自由空间Cfree内。
3.3 自适应阻抗柔顺接线策略
末端执行器接近桩头后,刚体运动易因位姿残差产生接触冲击甚至损坏端子。将末端执行器的控制建模为阻抗关系,使接触力与位置偏差呈动态关系
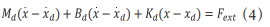
式中,x、xd分别为实际与期望位置,Md、Bd、Kd分别为等效质量、阻尼与刚度,Fext为环境接触力。区别于固定刚度方案,本文依据力传感器反馈的接触状态在线调节Kd与Bd:自由空间段采用高刚度以保证定位精度,接触瞬间降低Kd并提高Bd以吸收冲击、实现柔顺插入;当检测到插接到位(力—位曲线进入稳定段)即锁定并回报完成。该策略使机器人在位姿存在亚毫米残差时仍能稳定完成插接,避免了刚性碰撞。
4 数字孪生驱动的基地协同管控
4.1 数字孪生全景监控与智能决策
数字孪生平台是A检基地的“智慧大脑”,其核心功能包括基于BIM技术和激光点云扫描建立检测基地1:1的数字化模型(涵盖建筑结构、试验设备、仓储货架、物流通道等全部物理实体)[8]、通过物联网网关将现场设备的运行状态与试验数据实时同步至数字孪生模型实现物理空间与虚拟空间的动态映射[9-11]、集成数据分析引擎提供设备健康诊断(基于振动、温度、电流多维数据)、试验流程优化(基于历史数据和排队论模型)与能耗优化管理(基于负荷预测)等智能功能[12]。该平台支撑“透明实验室”建设,通过智能安防系统和视频识别分析管控安全风险,通过规则引擎和阈值监测管控技术风险,通过区块链存证和审计日志管控廉洁风险,实现安全风险、技术风险和廉洁风险的常态化管控。
4.2 物联网驱动的检测数据自动归集与分析
为实现检测数据的高保真自动归集,项目建立了统一的数据采集规范:所有检测工位配备标准化通信接口,支持Modbus TCP、OPC UA、IEC 61850等主流工业协议;整合试验原始数据、设备状态数据、环境数据、视频图像数据等多源异构信息;在数据源头进行清洗、校验和格式转换等边缘预处理确保入库数据质量。基于积累的海量检测数据,开展多维度分析应用:通过对同类型设备历年检测数据的纵向对比和不同供应商产品的横向比较识别质量退化趋势和共性缺陷模式,融合检测数据、运行故障数据与履约数据构建供应商质量画像以支撑优质供应商遴选,并针对检测过程中发现的典型缺陷和"卡脖子"问题提炼形成检测技术规范和企业标准,推动行业标准的升级完善。
4.3 智能仓储物流与协同调度
基地建成1804个自动化样品存储货位,配套智能化仓储物流系统包括支持堆垛机自动存取的自动化立体仓库(AS/RS)、负责样品在接样区、存储区和检测区之间自动转运的AGV自动导引车,以及为每个样品配备唯一电子标签实现全流程身份追踪的RFID射频识别系统。为提高多工位并行作业下的整体流转效率,以最小化最大工位负荷(makespan)为目标建立任务分配模型
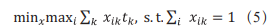
式中,xik为第k个检测任务是否分配至第i个工位的0-1决策变量,tk为该任务的预计作业时长。在实际调度中进一步综合考虑检测任务的优先级与截止时间、样品存放位置的就近原则、AGV车辆的路径规划与避障以及检测工位的负载均衡等因素,实现了样品从接样到出库的全链路自动化流转[13],平均转运时间缩短60%以上。
5 实验与工程验证
5.1 实验平台与测试协议
实验在基地实际部署的移动式接线机器人工作站开展,核心硬件包括六自由度机械臂(重复定位精度±0.05 mm)、3 D视觉相机(深度精度±1 mm)、六维力/力矩传感器(量程200 N、分辨率0.1 N)、线结构光激光单元及含压线钳、扭矩扳手、夹持器的可换末端夹具库。为实现多传感器统一控制,建立机器人基坐标系{B}、工具坐标系{T}、视觉坐标系{C}与激光坐标系{L},采用改进Tsai-Lenz手眼标定实现{C}与{L}到{B}的配准,标定重投影误差小于0.3 mm,保证识别结果可直接驱动机械臂运动。测试样本从基地31类物资中选取配电变压器、环网柜、电缆分支箱、电抗器等12类典型试品,构造213种接线桩头配置(覆盖M6~M16螺栓、插片、接线柱等),每种配置重复10次,共2130次接线尝试;并按自由空间间隙划分为宽裕(≥0.5 m)、一般(0.3~0.5 m)、狭窄(<0.3 m)三组工况,按表面状态划分为常规、抛光反光、部分遮挡三类,以系统考察方法的鲁棒性边界。
5.2 端子识别性能与消融分析
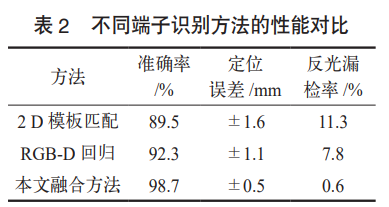
为验证视觉—激光融合方法的有效性,定义三项评价指标:识别准确率(类型辨识正确且位姿误差在容差内)、平均定位误差(欧氏距离均方根误差)、反光漏检率。将本文方法与纯2 D视觉模板匹配、纯RGB-D回归两种基线在统一2130次样本上对比,结果如表2所示:融合方法在反光与部分遮挡工况下优势明显,平均识别准确率达98.7%、定位误差±0.5 mm,较单一视觉方法分别提升约6.4与8.2个百分点,且未出现因反光导致的系统性漏检。进一步开展消融实验:移除激光分支(仅视觉)时整体准确率由98.7%降至92.1%,其中反光工况由98.7%骤降至85.1%,证明激光补偿是反光鲁棒性的关键;将融合权重α由自适应改为固定0.5后准确率回落1.2个百分点,说明依据视觉置信度在线调节权重的必要性。对残差的分析表明,定位误差主要来源于遮挡导致的激光扫描不完整,残差近似服从均值为0、标准差0.18 mm的高斯分布,满足插接±0.5 mm的工艺容差。
ScreenShot_2026-11-16_154303_255
5.3 路径规划性能与收敛性分析
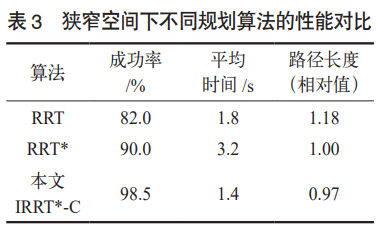
在万能工位内按真实布局重建障碍物点云,设置平均自由间隙0.28 m的狭窄通道以构造挑战性场景;算法参数取采样步长0.02 m、迭代上限2000次、权重w1=1.0、w2=0.3、w3=2.0。将IRRT*-C与RRT、RRT*对比,每组工况重复50次,结果如表3所示:IRRT*-C规划成功率达98.5%,较RRT*提升8.5个百分点,平均规划时间由3.2 s降至1.4 s(缩短约56%),路径长度相当但平滑度更优。收敛特性分析显示,IRRT*-C约在400次迭代即达到98%成功率,而RRT*至1500次迭代仍未饱和,原因在于双向扩展与通道约束的启发式采样从搜索空间层面剔除了狭窄通道外的无效采样,将规划由随机探索转为定向逼近。对规划时间做配对显著性检验(p<0.01)表明,IRRT*-C相对RRT*的加速具有统计显著性,能够满足在线接线的实时性要求。
5.4 工程应用验证与可靠性分析
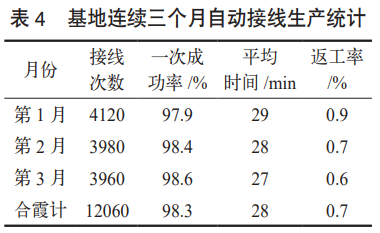
将方法集成至基地26个智能化检测工位协同运行,以人工接线为对照开展连续3个月的生产验证,按月统计如表4所示。三个月累计完成自动接线12060次,一次成功率由首月97.9%提升至第三月98.6%(系统参数与夹具匹配随运行持续优化),单台平均接线时间稳定在27~29 min,因接线导致的试验返工率由人工的5.1%降至0.7%以下。按物资类别细分,开关柜类与电缆分支箱类成功率高于99%,而大尺寸配电变压器因桩头位于深腔、易遮挡,成功率96.8%略低。对累计196次未一次成功的案例归因分析显示:视觉误识占38%、夹具选型失败占29%、路径碰撞触发重规划占21%、接触力超限占12%,所有异常均通过安全回退机制处理,未发生设备损坏或安全事故。
5.5 应用效果分析
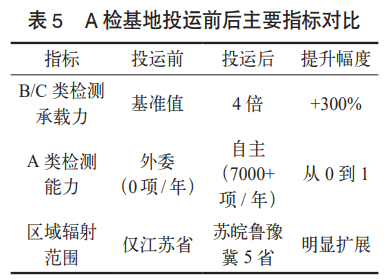
与人工作业的全面对比不仅体现在时间上(2~4 h降至28 min),更体现在一致性上:人工接线力矩标准差约±0.8 N·m,机器人仅±0.2 N·m。按单台节省约3 h、年自主检测7000项估算,年节约人工工时约2.1万小时。在基地整体层面,主要指标提升情况如表5所示:B/C类检测承载力提升至投运前的4倍(即提升300%),A类检测能力实现从无到有的突破,年自主检测能力达7000项以上,区域辐射范围由江苏省扩展至苏皖鲁豫冀5省,外委检测费用占比大幅下降。社会效益方面,通过开展全品类、全项目的A级检测,有效拦截不合格产品入网,守牢入网质量防线;聚焦配网设备运行痛点策划专项抽检,引导制造企业开展质量提升与技术升级;依托基地检测实践参与国际、国家和行业标准制定,并以检测数据平台、科技创新平台和技能培训平台为载体实现跨区域推广。
6 结论
6.1 主要结论
(1)视觉—激光融合通过互补传感模态,将反光与遮挡引起的系统性偏差转化为可在线补偿的残差,机理上克服了单模态视觉在弱纹理金属表面的脆弱性,使定位误差稳定在±0.5 mm、识别准确率达98.7%。(2)IRRT*-C凭借双向扩展与通道约束启发式采样,从搜索空间层面剔除狭窄通道外的无效采样,使规划由随机探索转为定向逼近,这使规划时间缩短约56%、狭窄工况成功率提升至98.5%的根本原因。(3)自适应阻抗控制将末端接触由刚性碰撞转为力—位动态平衡,亚毫米级位姿残差被柔顺吸收,是保障一次接线成功率稳定在98%以上的执行层基础。(4)三项技术级联闭环,与数字孪生管控、物联网数据归集及智能仓储物流协同,使基地检测承载力提升300%以上、A类检测年承载能力达7000项以上,验证了技术方案的可行性与有效性。
6.2 局限性与展望
本方法的局限性在于:对完全未见且无法模板匹配的极端异构端子,仍依赖人工示教或离线建模;当试品未完全就位而引入动态扰动时,在线重规划的实时性有待提升;多机器人协同作业下的路径冲突避免与资源调度尚未充分验证。后续研究将沿四个方向深化:一是多机协同与数字孪生在线校核融合,通过虚实映射实时校验机器人位姿并预演插接过程;二是基于历史成功案例库的模板检索与位姿先验迁移,降低新型端子适配的标定成本;三是推动接线桩头与末端夹具接口的标准化,从源头降低端子异构度;四是基于接触力曲线的退化检测,对夹具磨损与端子松动进行早期预警,将质量控制由试验结果回溯前移至作业过程监测。
参考文献
[1] 中共中央 国务院. 质量强国建设纲要[Z]. 2023.
[2] 袁依格, 何卓丰, 李威, 等. 具身智能驱动的智能制造应用发展研究[J]. 中国工程科学, 2025, 27(3): 67-82.
[3] LIU Jian, SUN Wei, YANG Hui, et al. Domain-generalized robotic picking via contrastive learning-based 6-D pose estimation[J]. IEEE Transactions on Industrial Informatics, 2024, 20(6): 8650-8661.
[4] 王怀震, 高明, 王建华, 等. 基于改进RRT*-Connect算法的机械臂多场景运动规划[J]. 农业机械学报, 2022, 53(4): 432-440.
[5] 王战玺, 张益铭, 张邦海, 等. 双机器人协作轴孔装配力柔顺控制技术研究[J]. 机械工程学报, 2024, 60(3): 28-33.
[6] 周济. 智能制造——“中国制造2025”的主攻方向[J]. 中国机械工程, 2015, 26(17): 2273-2284.
[7] 兰沣卜, 赵文博, 朱凯, 等. 基于具身智能的移动操作机器人系统发展研究[J]. 中国工程科学, 2024, 26(1): 139-148.
[8] 陶飞, 刘蔚然, 张萌, 等. 数字孪生五维模型及十大领域应用[J]. 计算机集成制造系统, 2019, 25(1): 1-18.
[9] 王新迎, 蒲天骄, 张东霞. 电力数字孪生研究综述及发展展望[J]. 新型电力系统, 2024, 2(1): 52-64.
[10] 申连腾, 李哲, 王致芃, 等. 电网数字孪生体系框架和关键技术[J]. 电力信息与通信技术, 2025, 23(10): 15-26.
[11] ISO/IEC. ISO/IEC 30173:2023 Digital twin—Concepts and terminology[S]. Geneva: ISO/IEC, 2023.
[12] 段舒帆, 成立, 罗豪, 等. 基于虚实融合的变压器油中气体输运过程数字孪生方法研究[J]. 智慧电力, 2025, 53(6): 68-77.
[13] 彭坤, 朱长征, 高书怡, 等. 基于数据驱动的物资储检配一体化系统研究和应用[J]. 电力大数据, 2020, 23(5): 64-71.
热点文章
-
当AI开始“押韵”:红帽把选择权交还给企业
2026-11-12
-
罗克韦尔自动化六赴进博盛会,以跨界融合推动产业价值升维
2026-11-09
-
《智观工博会》丨带你探秘润滑那些事!
2026-11-10
-
ABB发布WavePro-II Edge直流母线系统,助力智算中心高效可靠供电
2026-11-10
-
-
PTC丨为什么V模型正在拖慢汽车开发速度
2026-11-11
-
欢迎来到AHTE的20岁! 见证新质赋能下的智能装配与自动化新篇章!
2026-11-10
-
解锁AI落地深水区:红帽开源生态赋能企业数字化跃迁 ——2025红帽论坛重磅发布车用OS
10月31日,以 “解锁・下一步” 为主题的2025红帽论坛暨媒体沟通会在北京JW万豪酒店盛大召开。红帽通过核心主旨演讲、重磅新品发布、权威报告解读及高层对话,全方位展现了其以开源技术破解行业痛点、引领企业数字化转型的实力与愿景,为 AI 时代的企业创新注入强劲动力。
作者:
-
敏捷创新 “中国加速2.0”
-
赋心智 启新程 | 访埃夫特董事长兼总经理游玮博士
-
【MM时光机】2024年度精彩瞬间大盘点 杂志篇
-
施耐德电气亮相CeMAT ASIA 为智能物流多维赋能
-
探索智能未来的下一步 ——第12届中国硬科技产业链创新趋势峰会暨百家媒体论坛成功举办