工业生产力的新一轮革命,正在悄然发生:机器人正在告别“只会干活”的机械属性,迈入“主动思考、自主进化”的具身智能时代。
传统工厂的机械臂,精准、高效、不知疲倦,但始终局限于预设程序:一切动作依赖人工编程示教,工况微调、工件偏移都需重新调试,只能机械复刻指令,无法理解场景、读懂工艺。
如今,这一僵局被彻底打破。新一代工业机器人可自主视物辨件、感知环境、适配工况,甚至模仿人工操作、协同分工,彻底拓宽智能制造的边界。这不是科幻概念,是当下产业落地的核心赛道。
2026年10月12日启幕的2026中国工博会机器人展,以“具身工业,智领未来”为主题,全面解锁工业具身智能新范式,宣告着工业自动化正从“预设程序的机械化”迈入“物理世界智能体”的新纪元。
破题:“具身”到底是什么?
拆解主题之前,我们得先面对一个略显学术的词:“具身”(Embodied)。
在人工智能领域,“具身智能”是与“离身智能”相对的概念。传统的AI更像一个“大脑”装在“玻璃瓶”里,它通过海量数据学习,能写出优美的诗、算出复杂的方程,但它没有身体,也就无法真实感知物理世界的温度、阻力、光影与弹性。
而“具身”,就是给这个聪明的大脑赋予一具能行动、能感知、能交互的“身体”。
“具身工业” 的核心命题由此诞生:让AI智能体“长”在工业机器人身上,使其不再是冰冷的程控设备,而是能够感知物理世界、自主决策并执行复杂任务的“工业智能体”。
它不再是机械执行指令的设备:不会死板套用固定程序,能自主识别螺纹打滑、工件偏差、姿态偏移,实时微调扭力、角度与轨迹,精准完成复杂工况作业。从“知道怎么做”,升级为“懂得怎么做好”。
演进:从“自动化”到“具身智能”
1. 1.0 时代:程控自动化
机器人是“盲人”,严格按照示教器上的指令行动。换一个工件型号,就需要重新编程。它的核心价值是“代替人力做重复劳动”。
2. 2.0 时代:柔性自动化
搭载了视觉、力觉传感器,机器人能“看见”和“感知”。面对位置偏移的工件,它能通过视觉引导去抓取。这是当前主流高端产线的水平。
3. 具身智能体
机器人搭载轻量化工业大模型,拥有完整的工业认知能力:听懂自然语言指令、自主拆解工艺任务、检索最优作业参数、实时适配工况变化。
简言之,前两个时代,机器人是“工具”;具身智能时代,机器人是协同智造的“智慧伙伴”。
预见:2026工博会的三大技术趋势
围绕“具身工业,智领未来”,本届展会将不再是单纯的“秀肌肉”,而是“秀大脑”与“秀生态”。值得关注的焦点有三个:
工业大模型落地产线,实现“语言即编程”
过去,工程师要花大量时间用示教器或代码精细规划机器人的每一个动作。如今,大语言模型正在改变这一流程——机器人开始理解“把那个零件拿过来,注意轻放”这样的自然语言指令,并能自动拆解为运动轨迹和力控参数。
越疆与腾讯Robotics X联合交出已验证的实战成果:以越疆X-Trainer平台为工业级真机基准,在全球头部化妆品制造企业的真实产线工位上,越疆机器人承载腾讯VLA模型完成训练与部署。面对随机来料、规格材质不一的工件及严格节拍,机器人持续完成识别、抓取与装配等连续操作,任务成功率稳定超过95%,完整跑通VLA模型从训练、验证到真机部署的全链路。
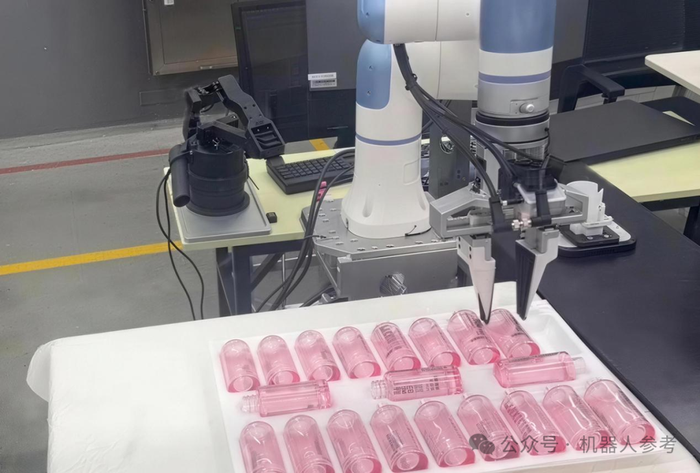
这套方案依托深圳的硬件供应链、制造业场景与科技企业集聚生态,验证了Physical AI“先在生产中跑起来,再在迭代中优化”的可行路径,也为具身智能产业化提供了可复制的“深圳方案”。
宇树UnifoLM-VLA-0是UnifoLM系列下面向通用人形机器人操作的视觉-语言-动作(VLA)大模型。该模型旨在突破传统VLM在物理交互中的局限,通过在机器人操作数据上的继续预训练,实现了从通用"图文理解"向具备物理常识的"具身大脑”的进化。
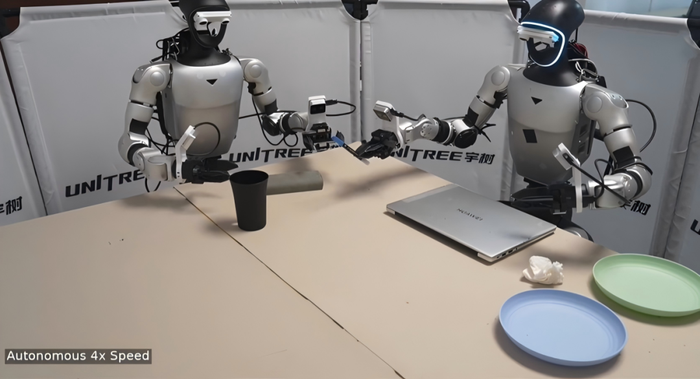
在宇树G1人形机器人平台上,宇树构建了覆盖12类复杂操作任务的高质量真机数据集,并基于此对UnifoLM-VLA-0进行单一策略网络的统一端到端训练。真机实验结果表明,该模型能够在同一策略checkpoint下,稳定完成全部12项任务,在外部扰动条件下仍保持良好的执行性与抗干扰能力。
“一脑多形”的通用底座,打破形态的桎梏
具身智能的魅力在于“一个大脑”可以驾驭多种“身体形态”。无论是双足人形机器人、四足巡检机器人,还是传统的六轴机械臂,只要搭载了相同的具身智能操作系统,就能共享认知与决策能力。这意味着机器人厂商的核心竞争力,正从“机械设计”转向“智能体训练”。
基于“一脑多形”的理念,梅卡曼德打造了具身智能原生通用基座模型。不同于将通用大语言模型或视觉语言模型简单迁移到机器人领域,梅卡曼德从机器人真实任务出发,围绕环境感知、任务理解、自主规划、运动执行等能力,构建面向物理世界的通用智能底座,持续积累可复用的智能能力。
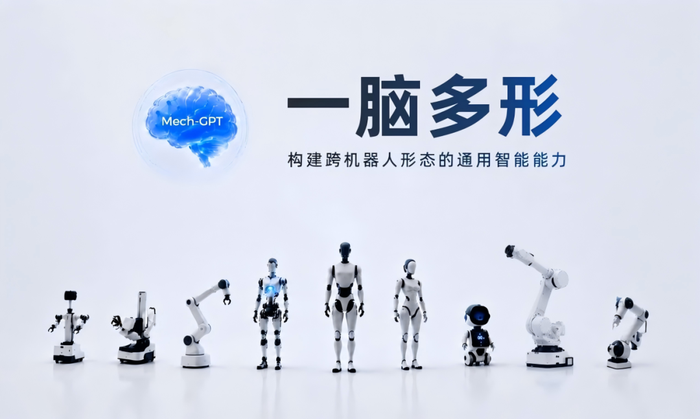
依托统一的技术体系,梅卡曼德可以将这些智能能力按需配置到不同机器人形态上。目前,梅卡曼德“眼脑手”已具备广泛的机器人适配能力,可支持人形机器人、工业机器人、移动机器人、协作机器人等多种构型。
艾利特机器人同样奉行“一脑多型”理念,不执着人形,聚焦自研“脑”。不拼“像人”,拼“能干”,其轮式人形机器人Centaur-G1专攻AI基建场景的“专用智能终端”,搭载艾利特全自研工业具身大模型“元启Primo”,产品打破单一感知边界,视觉、深度、力觉实时交汇,直通大模型底座;具身智能操作大模型手——眼——力三位一体,250Hz高频力觉推理、位置控制±0.1mm、力控精度0.75N,从“看懂”、到“做对”,从“执行”到“协作”,自研双臂协同规划算法适配双手装配、精密插接、柔性搬运。
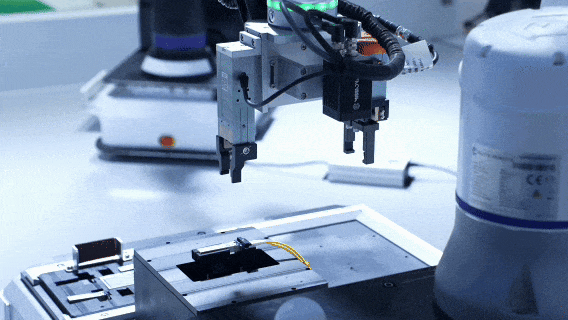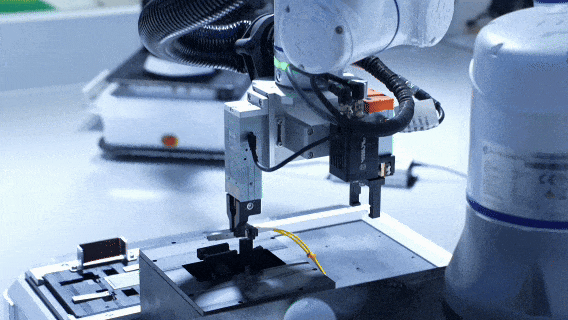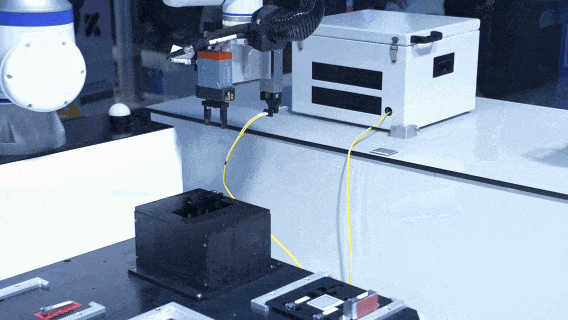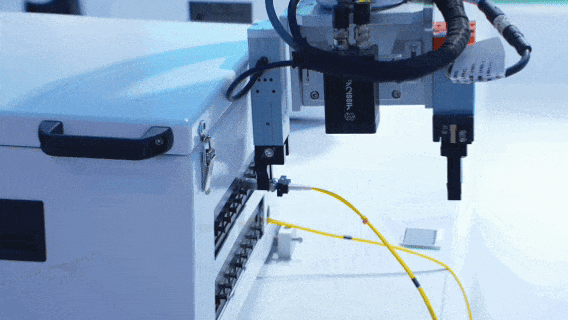
艾利特轮式人形机器人同一颗智能大脑,驱动不同形态的身体相同的能力体系,适配万千场景的需求从智能制造到工业巡检,从医疗健康到家庭服务一一具身智能,不止于形。
作为“一脑多形”理念的重要实践,普渡推出了类人形智能作业伙伴PUDU D7。D7基于PuduFM具身智能大模型打造,支持最高14kg负载、2米作业高度,可完成工业物流、高位取放、物料搬运等复杂作业任务,适配工厂、仓储、零售等真实场景。
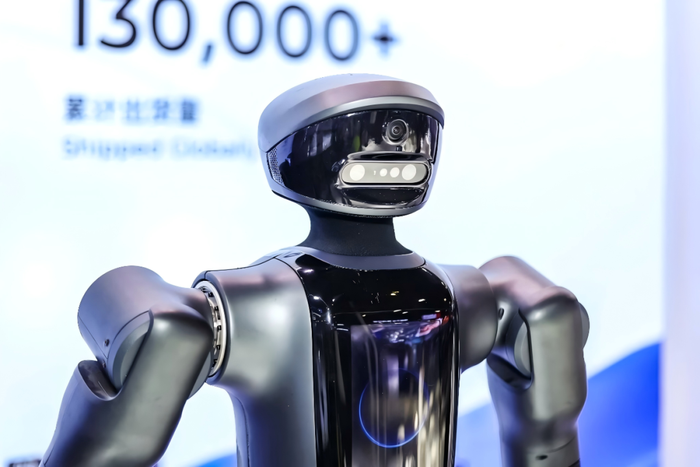
从服务配送、商用清洁、工业配送到通用具身智能,普渡正在不断拓展统一智能底座所覆盖的机器人形态,也让“一脑多形”从技术理念逐步走向真实应用。
数据驱动的“群体进化”,工厂有了“共同记忆”
这是最具爆发力的变革。传统机器人进步依赖工程师的调试,而具身机器人进步依赖“数据喂养”。当成千上万台工业机器人在不同工厂运行,它们的感知数据回传至云端进行联合训练,个别机器人学会的“绝活”,能迅速“涌现”给所有同型号机器人。整个工业体系,由此获得了一种“群体进化”的能力。
节卡自主研发的JAKA EVO工业具身智能平台,作为具身智能大规模落地的“中央大脑”,可提供从数据采集、合成到模型训练、部署的标准化工具链,凭借专利算法,可实现相似任务的零样本泛化,而复杂任务100组以内示教数据、6小时即可完成训练。
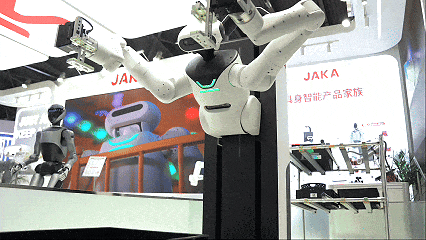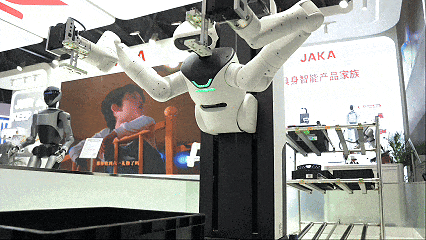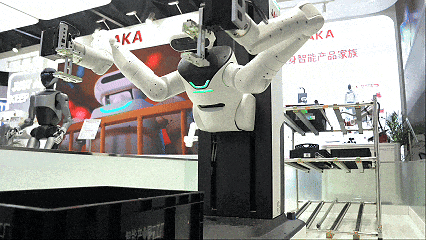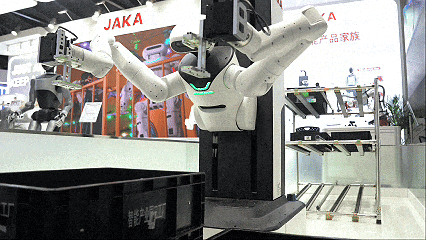
斯坦德机器人自主研发的RoboVerse智能协同系统,并非单一的机器人管理平台,而是面向智能制造的All-in-one 智能协同系统。
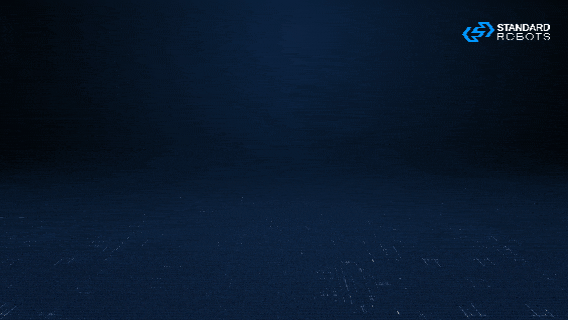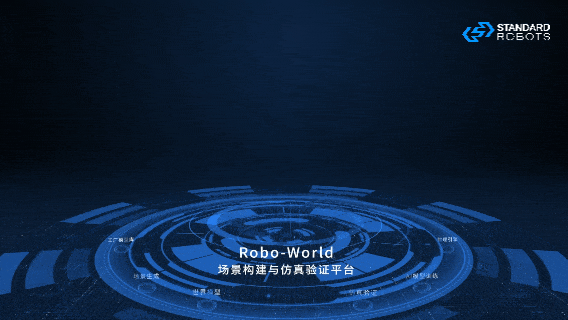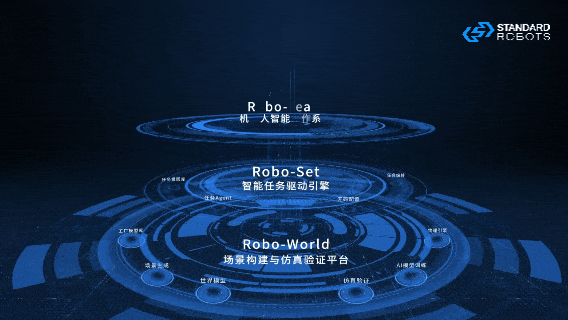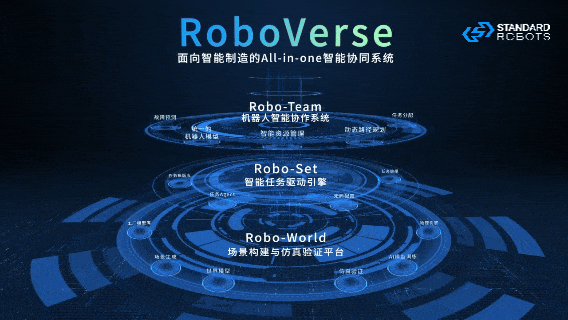
通过Robo-World、Robo-Set、Robo-Team三大核心能力,RoboVerse贯穿方案设计、仿真验证、项目交付与持续运营,统一组织机器人、现场设备与生产流程,实现:
·工厂环境与作业流程的数字化建模;
·不同机器人之间的任务分配与协同调度;
·机器人与现场设备的状态联动;
·生产任务的动态调整与异常处理;
·运行数据的持续沉淀与优化。
斯坦德始终认为只有当单体智能被系统有效组织,工业具身智能才能真正融入生产,并走向规模化应用。
未来已来,智造新生
科幻作家威廉·吉布森有一句名言:“未来已经来临,只是尚未均匀分布。”
2026年中国工博会机器人展将呈现的“具身工业”,正是将那些在实验室里、在头部企业的黑灯工厂里悄然发生的变革,集中推向前台。它告诉我们:工业竞争力的定义正在改写——从比拼谁的工人更吃苦耐劳,转向比拼谁的机器更“聪明”、谁的数据更“肥沃”。
当机器人真正拥有了“身体”去感知物理世界的冷暖,拥有了“大脑”去理解复杂工艺的精妙,“智领未来”便不再是一句口号,而是中国制造向中国“智”造跃迁的真实路径。
10月12日-16日,国家会展中心(上海)7.1H、8.1H、8.2H,让我们共同见证这场“具身”的革命!
文章来源:中国工博会
图片来源:中国工博会
转载平台:微信公众号
责任编辑:朱晓裔
审 核 人:李峥


评论
加载更多