热点文章
-
智驱传动 能效升级 | 舍弗勒即将亮相PTC ASIA 2026亚洲动力传动展
2026-10-28
-
展商名单+平面图双buff,助您逛展快人一步!
2026-10-30
-
霍尼韦尔科技朱秀丽:毫厘之间,精密传感如何重塑产业竞争力?
2026-10-29
-
展会预告丨11月3日-6日,倍加福邀您相约 CeMAT ASIA 2026 亚洲物流展
2026-10-30
-
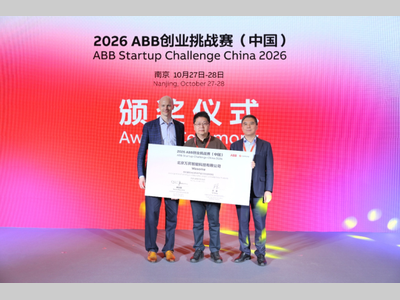
2026 ABB创业挑战赛(中国)圆满收官
2026-10-29
-
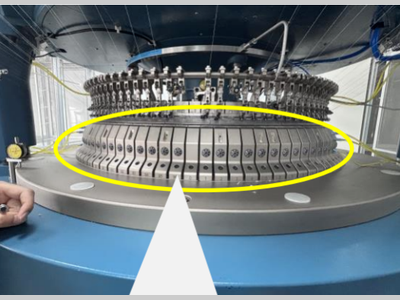
堡盟高精度电感式测距传感器,守护高端针织机械生产品质
2026-10-29
-
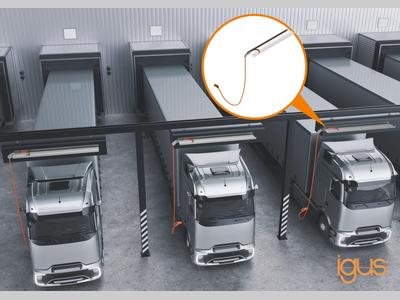
igus 新款电缆导向悬挂系统可大幅提升电动卡车与电动汽车充电体验
2026-11-04
-
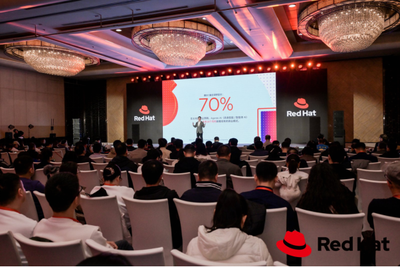
解锁AI落地深水区:红帽开源生态赋能企业数字化跃迁 ——2025红帽论坛重磅发布车用OS
10月31日,以 “解锁・下一步” 为主题的2025红帽论坛暨媒体沟通会在北京JW万豪酒店盛大召开。红帽通过核心主旨演讲、重磅新品发布、权威报告解读及高层对话,全方位展现了其以开源技术破解行业痛点、引领企业数字化转型的实力与愿景,为 AI 时代的企业创新注入强劲动力。
作者:
-
敏捷创新 “中国加速2.0”
-
赋心智 启新程 | 访埃夫特董事长兼总经理游玮博士
-
【MM时光机】2024年度精彩瞬间大盘点 杂志篇
-
施耐德电气亮相CeMAT ASIA 为智能物流多维赋能
-
探索智能未来的下一步 ——第12届中国硬科技产业链创新趋势峰会暨百家媒体论坛成功举办