新品速递 | PLOC2D SmartMark智能标记,开启机器人定位新方式
PLOC2D SmartMark智能标记,SICK 上新,超值刷新。
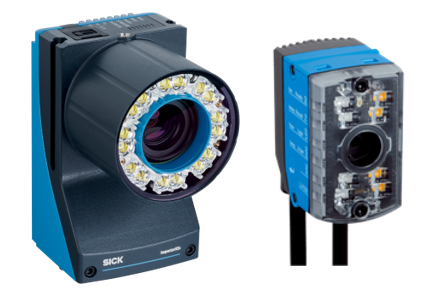
非常高兴地向大家介绍PLOC2D SmartMark(适用于全系列 PLOC2D视觉传感器)。
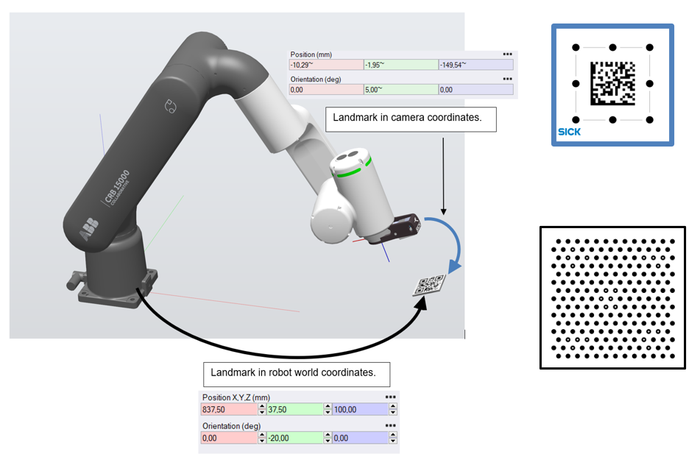
PLOC2D SmartMark 是 SICK 专为机器人定位领域打造的创新软件功能,搭载于 PLOC2D 系列视觉传感器之上,通过测量粘贴在工作站或夹具上的二维目标图案,实现机器人6自由度(6 DOF)高精度定位。
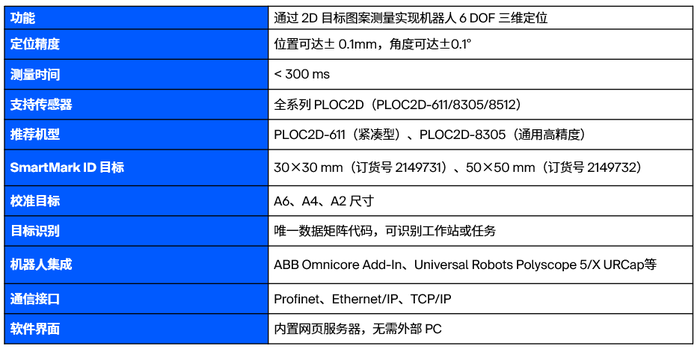
作为 PLOC2D 产品家族的重要功能扩展,SmartMark延续了PLOC2D即插即用、易于集成的理念,无需复杂编程即可补偿移动机器人对接偏差、夹具位置偏移和工具定位误差,测量时间低于300ms,定位精度可达±0.1mm和±0.1°,是 AGV/AMR 移动机器人、柔性自动化产线和智能工厂的高性价比定位解决方案。
功能概览
•通过2D图案测量实现6DOF三维定位,位置精度 可达±0.1mm,角度精度可达±0.1°
• 测量时间低于300ms,支持高速机器人应用
• 五个简单步骤即可快速完成部署
• SmartMark ID目标带有唯一数据矩阵代码,可识别当前工作站或任务
• 支持多种目标尺寸:30×30 mm、50×50 mm ID目标
• 网页服务器界面,非视觉专业人员也可轻松操作
• 独立智能传感器架构,无需外部 PC
优点
• 以节省空间的方式集成:PLOC2D-611小型机型适合紧凑型应用
• 高效定位:针对机器人6 DOF定位优化的专用算法
• 预装软件的一站式即插即用解决方案,开箱即用
• 使用可靠:内置照明最大限度减少环境光干扰
• 简单的系统集成:支持 ABB Omnicore Add-In、Universal Robots URCap 及 Profinet/Ethernet-IP等
• 经济高效:相比传统激光跟踪仪等方案,成本显著降低
• 边缘智能:智能传感器的快速处理功能,无需外部计算资源
PLOC2D SmartMark 关键参数
目标应用
专为机器人定位领域研发,同时适配自动化工业场景,核心应用场景包括:
移动机器人(AMR)精准定位:当 AMR 停靠在机器或工作站旁时,通过测量 SmartMark 目标获取精确位置偏移,实现与固定机器人同等水平的交互精度;通过读取数据矩阵 ID 可验证机器人是否正对正确的机器,适用于仓储物流、产线物料搬运等场景。
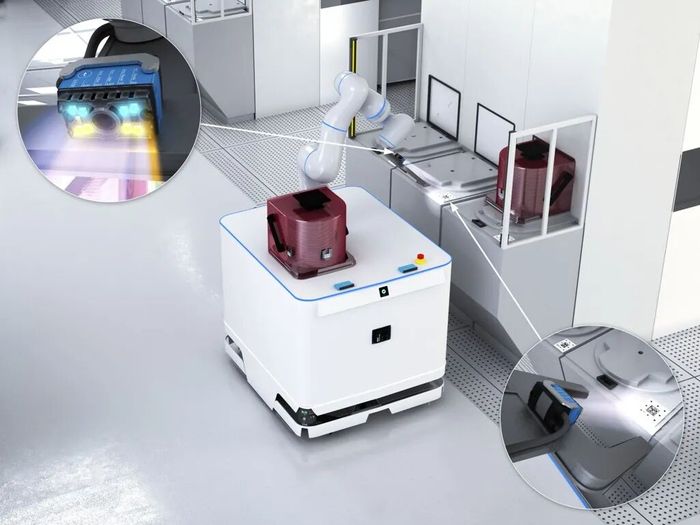
目标应用 1:移动机器人(AMR)精准对接工作站
夹具与工装定位:在夹具或工作区放置 SmartMark 目标,安装在机器人末端执行器上的 PLOC2D 测量目标位置,快速获取夹具相对于机器人的实际位置,实现工具相对于工件的最终调整;适用于焊接夹具、装配工装等场景。
零件送料托盘与夹具定位:将 SmartMark目标粘贴在托盘或夹具上,机器人可精确测量托盘位置,即使托盘位置未知也能以保持的精度完成零件加工;托盘内容可通过数据矩阵代码识别,适用于柔性送料、多品种混线生产等场景。
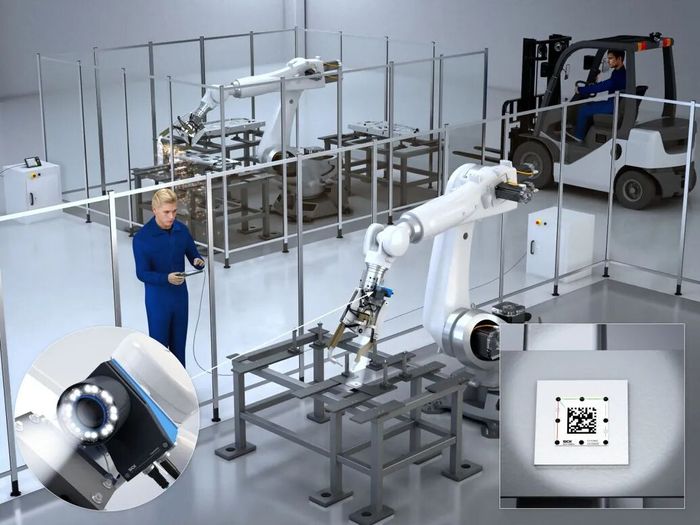
目标应用 2:机器人夹具与工装定位
行业聚焦
PLOC2D SmartMark 在多个行业具有广泛应用潜力,重点聚焦:
• 半导体:晶圆 FOUP 搬运、半导体设备上下料
• 电 池:电池电芯生产设备物料装载、模组装配
• 电 子:电子装配线、SMT 产线物料搬运
• 汽 车:焊接夹具定位、汽车零部件装配
机器人集成
SmartMark 深度集成主流机器人平台,简化系统集成:
• SmartMark 功能内置于 ABB Omnicore Add-In,可在 FlexPendant 上直接配置和操作
• 支持 Polyscope 5 和 Polyscope X URCap,自动计算修正变换,机器人程序保持不变
• 其他品牌机器人(KUKA、Fanuc 等)可通过新的机器人命令接口使用 SmartMark 功能
• 支持 Profinet 和 Ethernet/IP PLC 接口,便于接入工厂自动化系统
订货信息
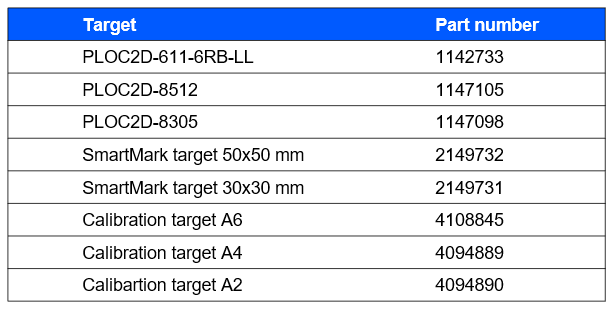
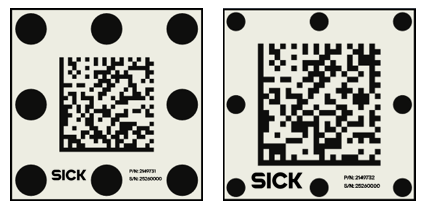
SmartMark ID 针对的 30x30 毫米和 50x50 毫米
文章来源:德国西克SICK
图片来源:德国西克SICK
转载平台:微信公众号
责任编辑:朱晓裔
审 核 人:李峥
热点文章
-
-
液冷时代,数据中心如何“冷静”降耗?万可CDU智能控制给出答案
2026-09-11
-
全球首发!西门子SINUMERIK 828D Smart为标准机床带来更优解
2026-09-11
-
Moxa 重磅亮相 2026 工博会!打造工业 AI 网络底座,赋能产业数智升级
2026-09-18
-
免气缸改装,倍加福超声波传感器实现活塞位置准确检测
2026-09-11
-

皮尔磁:模块化+安全化:氢能产业的下一个风口来了
2026-09-11
-
制药与生命科学 | 倍加福以自动化与安全防护,筑牢洁净、可控、合规生产底线
2026-09-11
-
解锁AI落地深水区:红帽开源生态赋能企业数字化跃迁 ——2025红帽论坛重磅发布车用OS
10月31日,以 “解锁・下一步” 为主题的2025红帽论坛暨媒体沟通会在北京JW万豪酒店盛大召开。红帽通过核心主旨演讲、重磅新品发布、权威报告解读及高层对话,全方位展现了其以开源技术破解行业痛点、引领企业数字化转型的实力与愿景,为 AI 时代的企业创新注入强劲动力。
作者:
-
敏捷创新 “中国加速2.0”
-
赋心智 启新程 | 访埃夫特董事长兼总经理游玮博士
-
【MM时光机】2024年度精彩瞬间大盘点 杂志篇
-
施耐德电气亮相CeMAT ASIA 为智能物流多维赋能
-
探索智能未来的下一步 ——第12届中国硬科技产业链创新趋势峰会暨百家媒体论坛成功举办


评论
加载更多