从减速机到执行器,尼得科在人形机器人上换了打法
今年工博会上,尼得科把9家集团公司的产品集中到了同一个展台。精密减速机、电机、传感器、光学镜头以及散热组件一同亮相,其中不少产品都可以应用于人形机器人的关节、手部和感知系统。
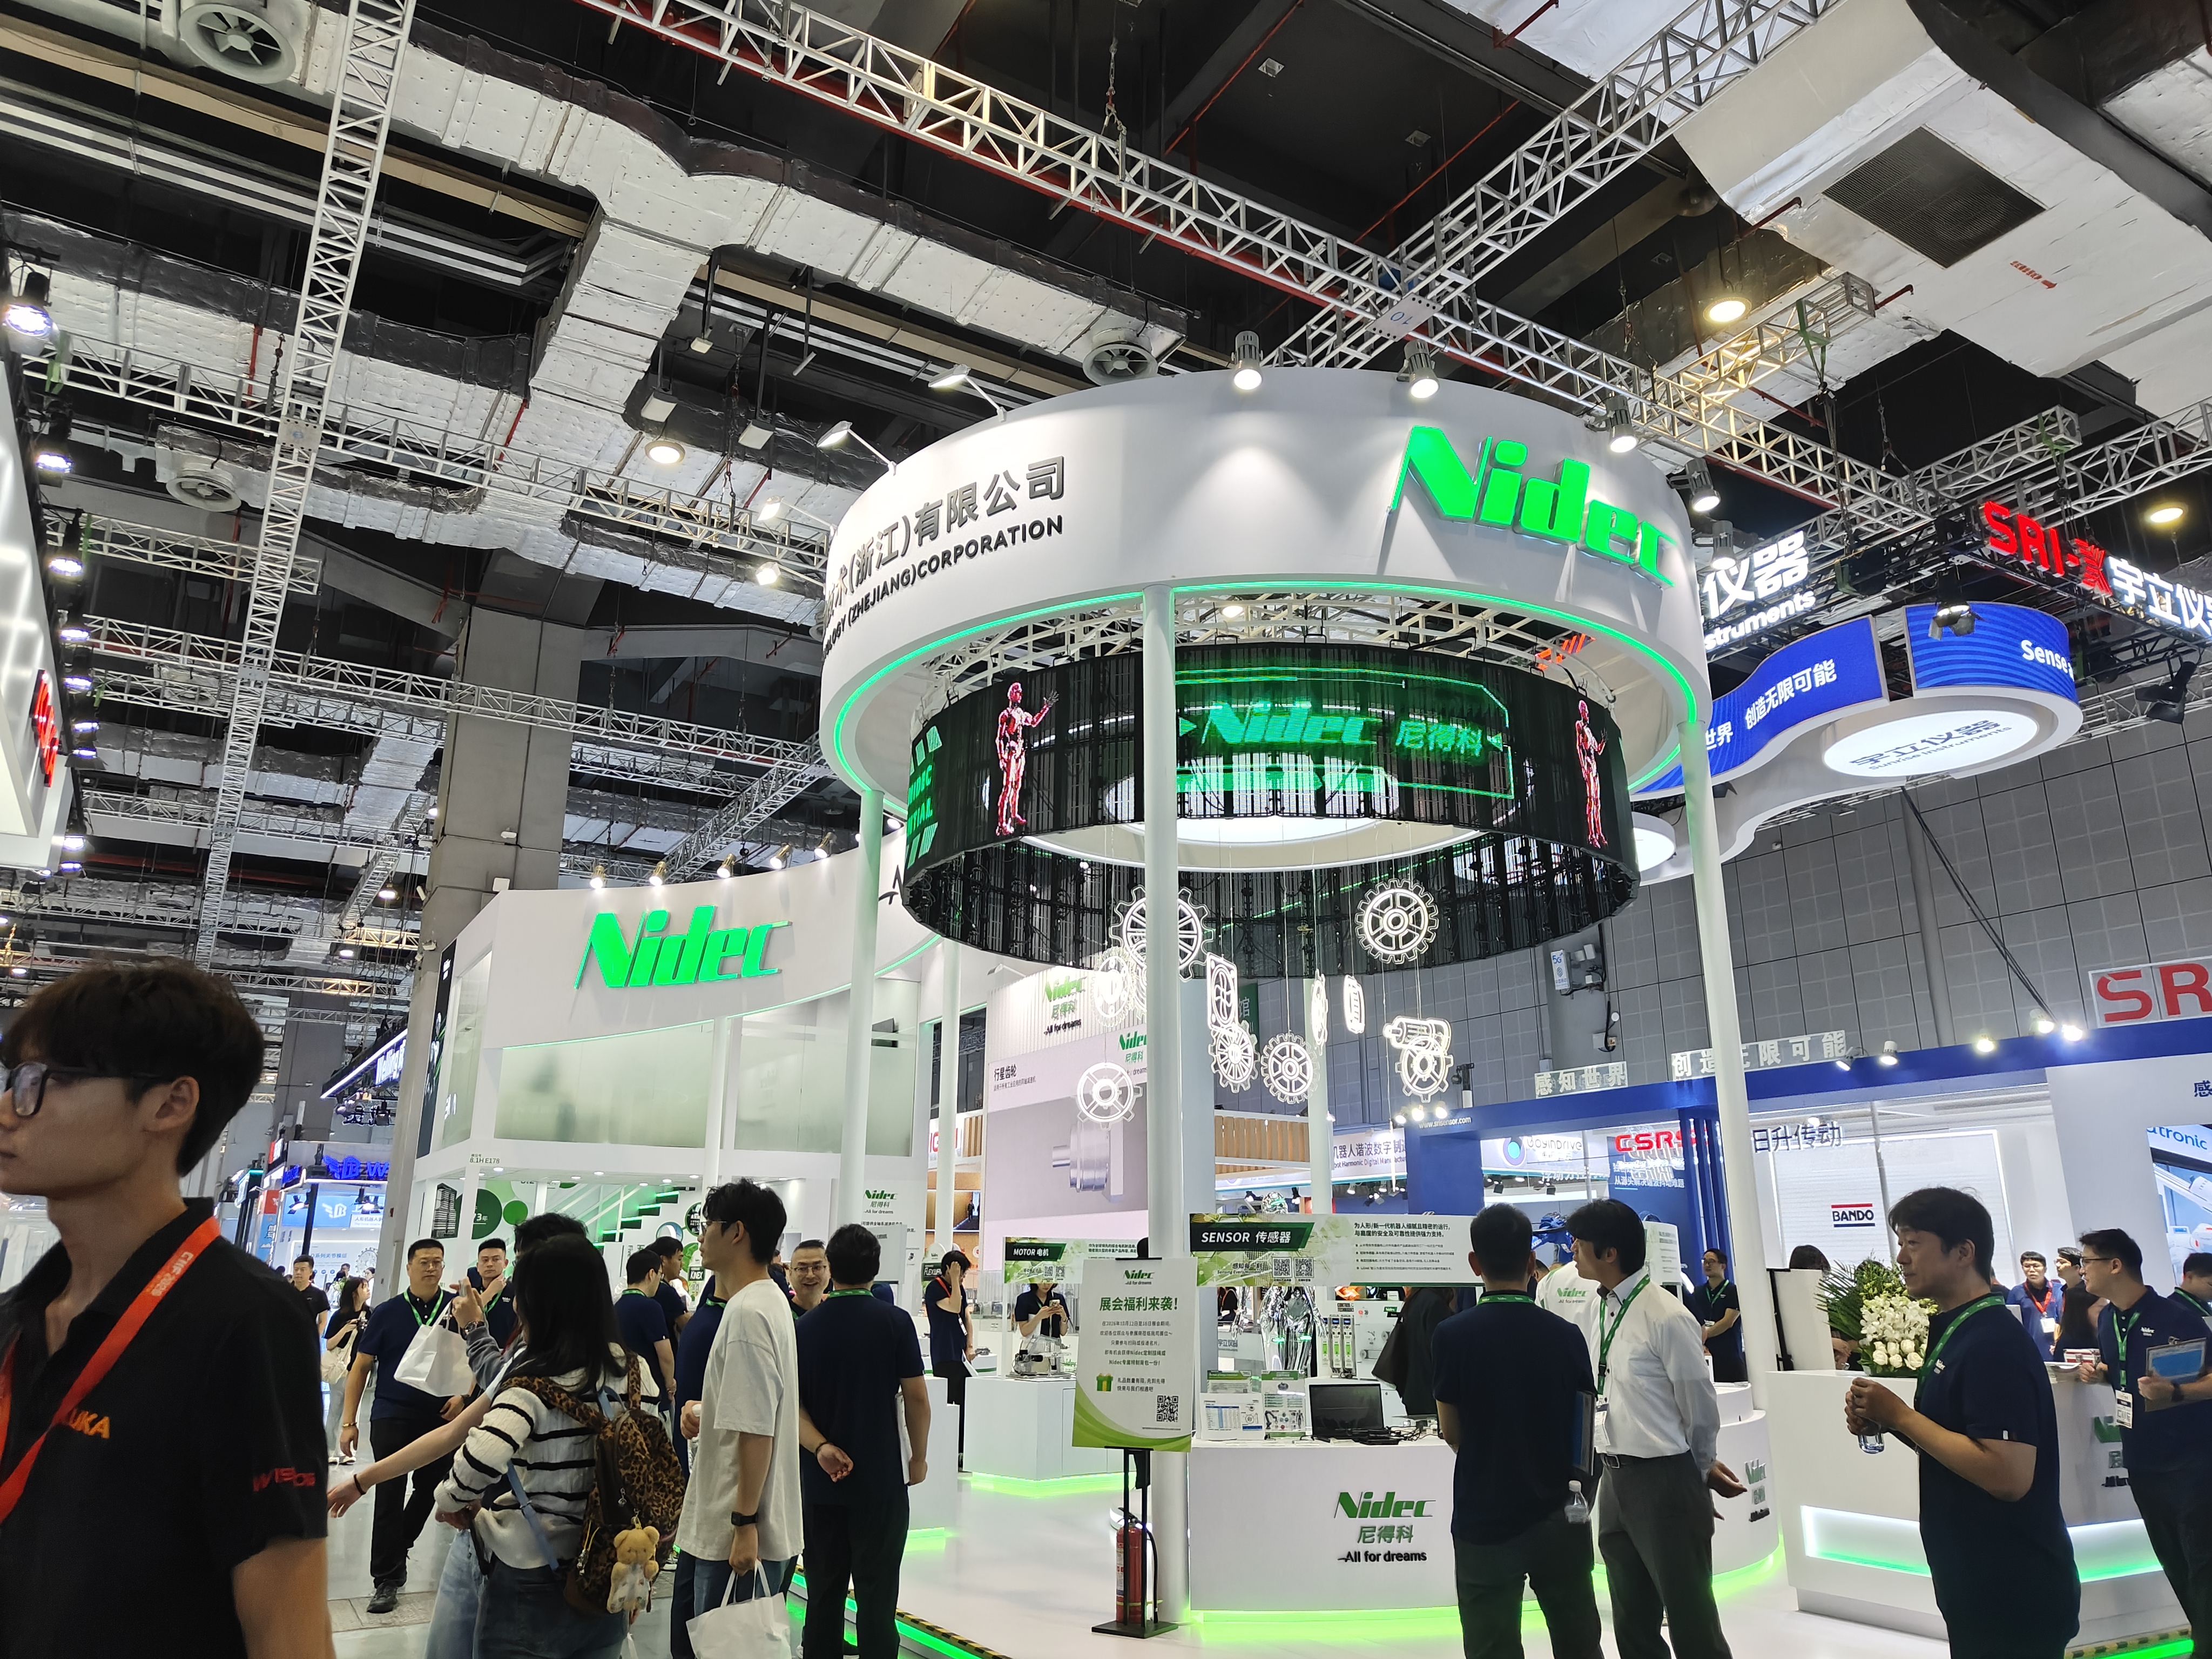
过去,尼得科主要由旗下传动技术公司代表集团参加工博会,各集团公司也更多是独立开发产品、对接客户。今年开始,尼得科以“One Nidec”集团整体名义参展,并尝试将不同子公司的技术整合起来,开发更加完整的关节执行器。
尼得科成立于1973年,以精密小型电机起家,随后将业务扩展到汽车、家电和工业设备等领域。人形机器人市场的发展,也让这些积累了数十年的技术有了新的应用方向。
从减速机积累,延伸到机器人关节
人形机器人的不同关节,对零部件有着不同的要求。肩部和手臂需要较高的动力输出,手腕、手指则对体积和重量更加敏感。随着机器人需要完成的动作越来越复杂,电机和减速机也要在有限的空间内实现更高的输出和运动精度。
尼得科认为,目前人形机器人软件的发展速度已经领先于硬件,零部件的技术迭代还有较大的提升空间。其中,执行器直接影响机器人的运动性能,也是整机成本的重要组成部分。
BIS Research数据,执行器在人形机器人零部件BOM成本中占比约31%,传感器约占21%,两项合计超过50%。这也是尼得科重点布局的产品领域。
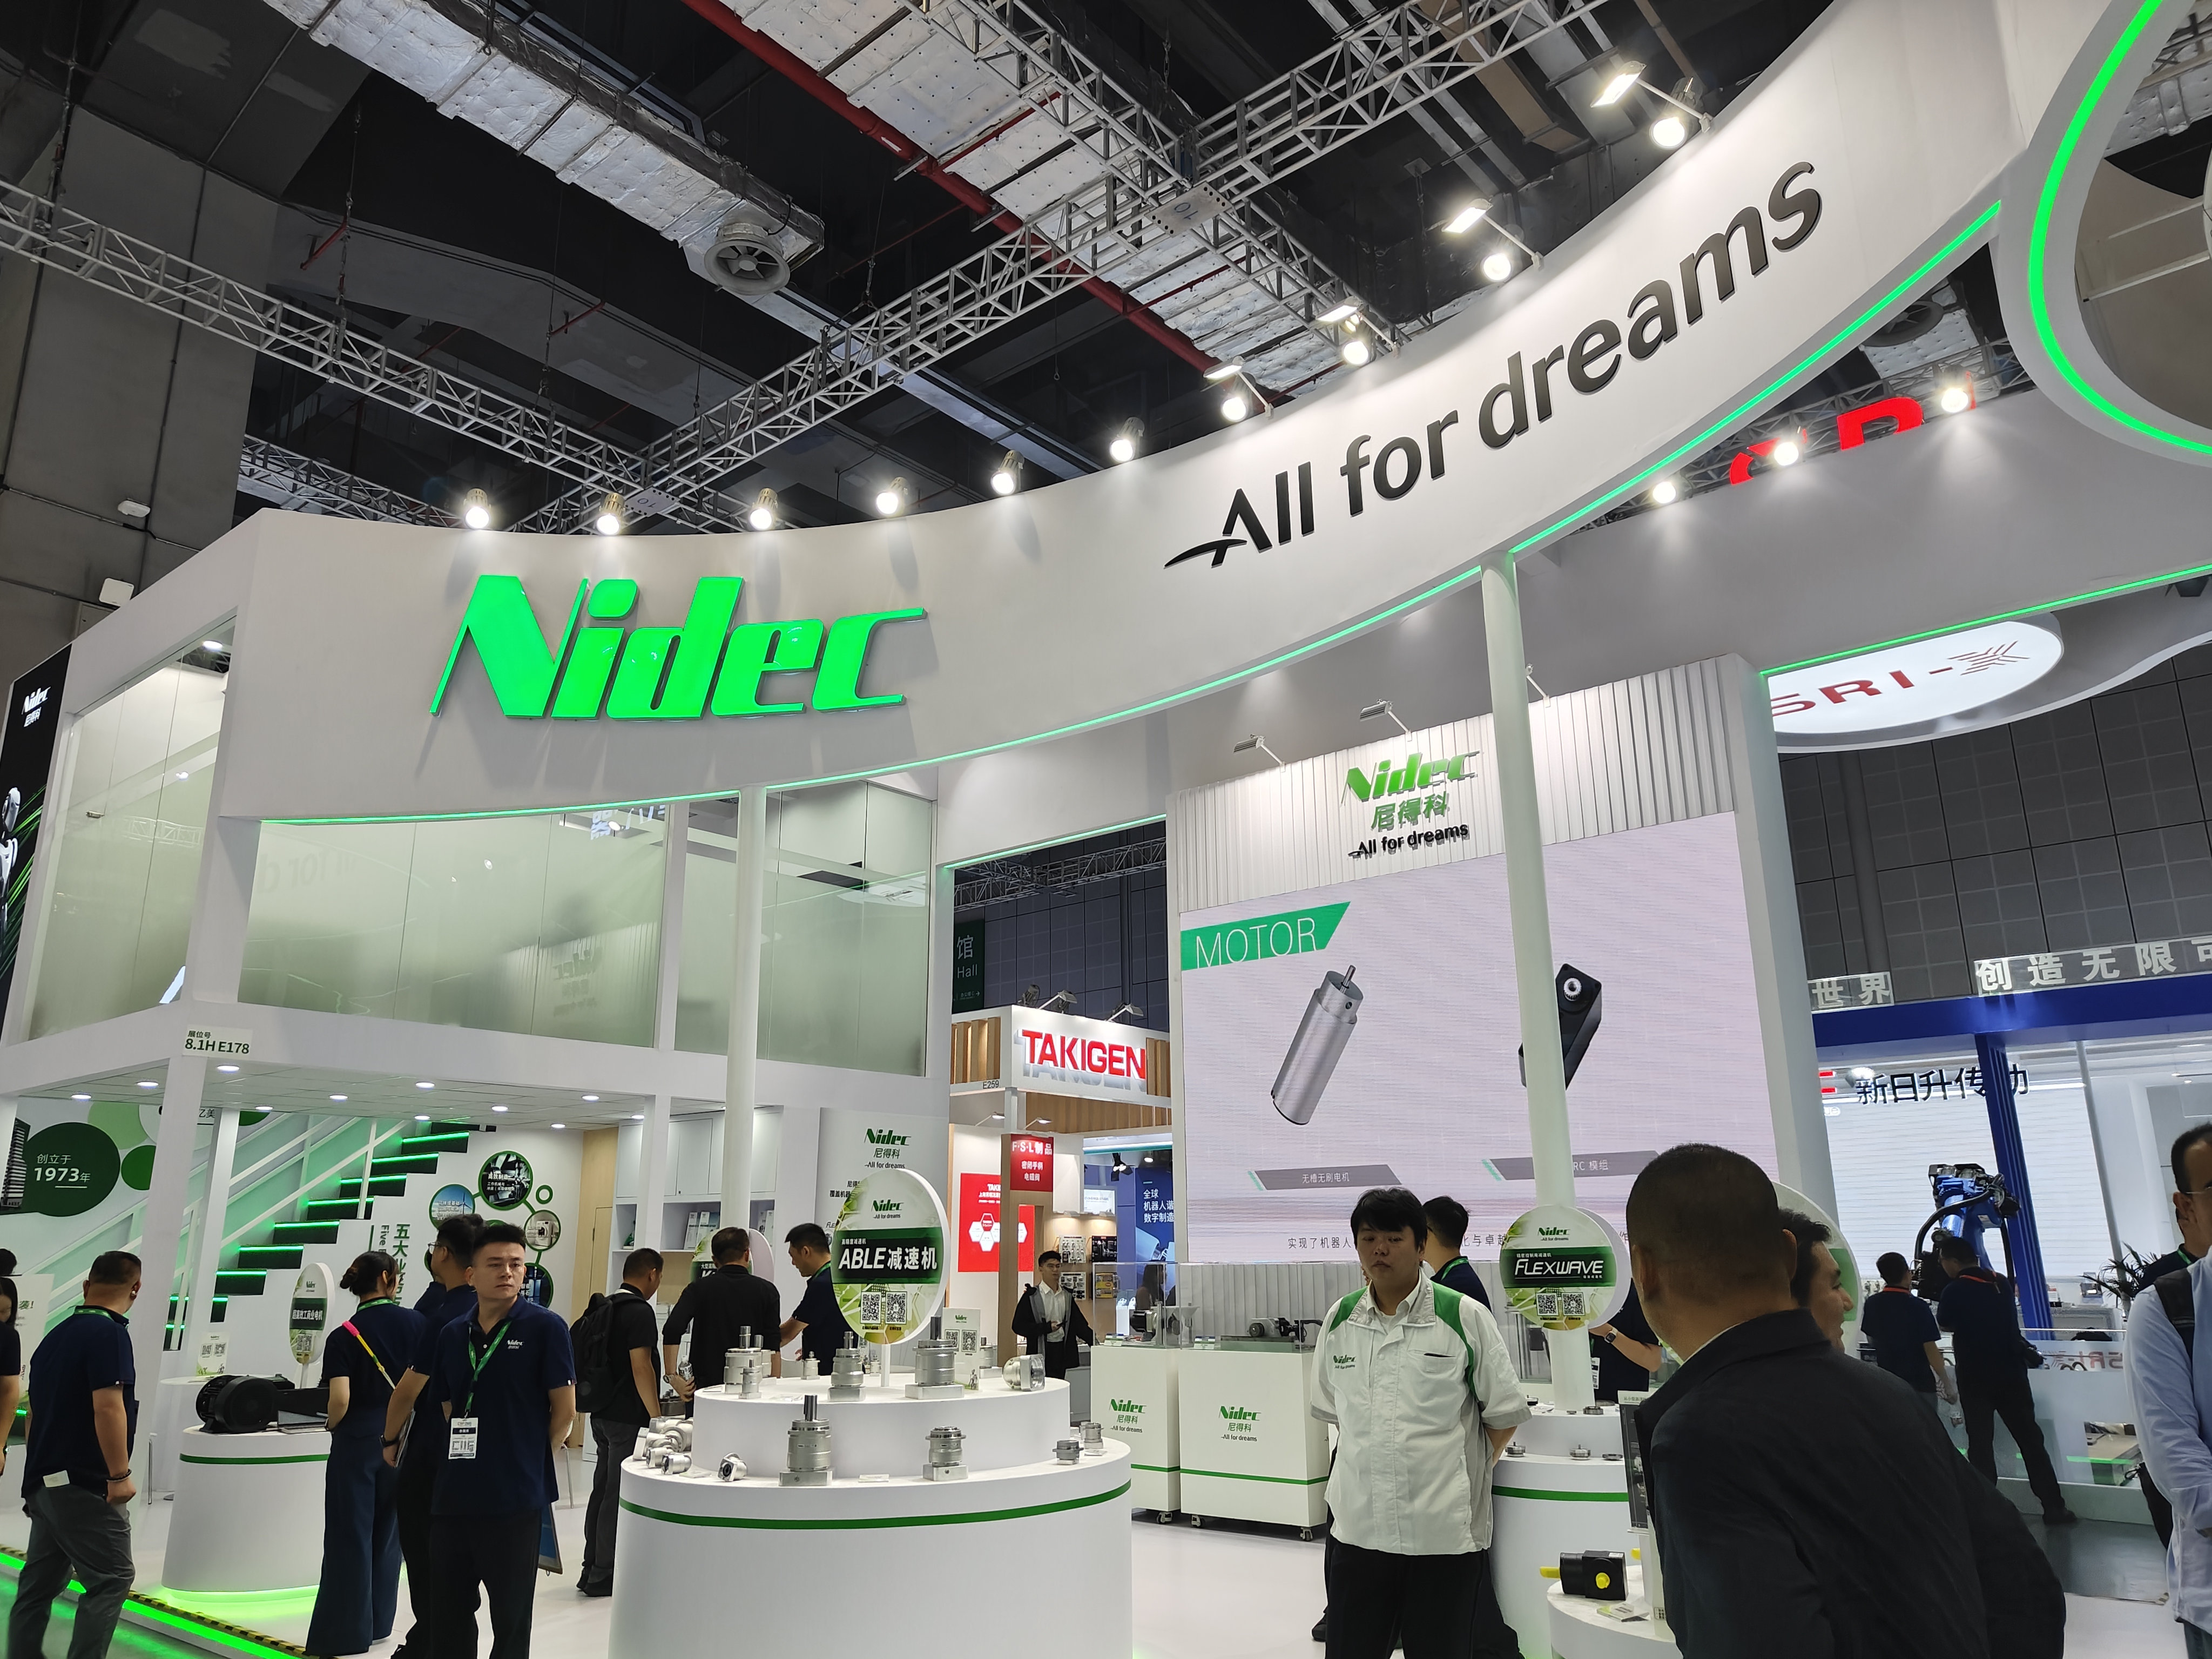
在减速机领域,尼得科已经有相当长时间的技术和市场积累,目前,尼得科拥有行星、谐波、摆线等多种减速机产品。其中,行星减速机在中国已经有20多年的生产历史,谐波减速机也从2024年开始在中国生产。
尼得科传动技术业务相关负责人谈到,中国减速机市场的竞争十分激烈,企业能够持续经营20多年,与长期积累的生产技术和成本控制经验密切相关。尼得科也希望将这些经验应用到谐波减速机,以及未来的人形机器人产品开发中。
人形机器人的产品形态仍在变化,不同厂商对关节结构和运动性能的要求也存在差异。尼得科表示,目前仅机器人手指的技术路线,就有多种不同选择,尚未完全确定。因此,尼得科希望利用已有的电机与减速机产品阵容,根据客户的关节设计提供不同的产品组合。
整合集团技术,开发一体化执行器
在今年工博会展示的产品中,尼得科针对机器人不同部位提供了多种技术方案。肩部和手臂可以采用不同类型的减速机,小臂和手腕可以使用兼顾轻量化与高扭矩的有芯电机,手指和手掌则有超小型无槽电机。
其中,无槽电机直径覆盖8至16毫米,最轻仅有9克。尼得科还展示了RC Module,将电机、齿轮和驱动器整合成小型模组,资料显示其循环寿命可达到60万次。这款模组目前已经开始销售。
尼得科计划进一步开发集成电机、减速机、传感器及控制单元的高性能执行器,在减小体积的同时提高输出能力。随后还将开发具备数据采集和分析能力的智能执行器,通过运行数据实现故障预测等功能。
过去,尼得科旗下不同公司主要向客户提供各自擅长的零部件。随着客户对集成化产品的需求增加,电机与减速机之间的匹配,以及整个关节模组的开发,也需要由不同的业务团队共同完成。
按照One Nidec的业务方针,人形机器人被纳入集团五大重点业务领域之一的数字化社会解决方案板块。相关项目由业务负责人统筹,把不同集团公司的研发人员和技术资源组织起来,共同参与产品开发。
据悉,以前尼得科集团旗下公司往往独立开发产品、独立面对客户。现在会根据项目需求组成专门的开发团队,由不同公司的技术人员共同推进。这样的协同方式此前已经在ICT、车载等业务领域得到应用。
在技术层面,尼得科拥有自有机床和齿轮加工能力,可以在零部件设计过程中结合加工工艺进行优化。其在车载、家电等业务中积累的耐久性、可靠性方面的经验,也可以应用到机器人产品开发中。
例如,人形机器人关节需要将电机与减速机进行精密匹配,产品的尺寸和输出能力也会随着应用位置发生变化。尼得科既有的产品涵盖多种减速机结构和不同类型的电机,能够针对具体需求进行组合开发。
尼得科目前在全球40多个国家开展业务,在中国拥有57个制造网点和46个研发网点。对于人形机器人业务,集团希望利用现有的研发和生产资源,加快不同类型关节产品的开发。
人形机器人进厂,计划先从内部验证做起
虽然人形机器人市场受到广泛关注,但从实际应用来看,尼得科认为其商业化还需要经历一个发展过程。
目前,中国人形机器人的应用仍有不少集中在娱乐、展示等场景。尼得科预计,未来机器人将逐步向工业、物流领域发展,更远期可能进入家庭服务市场。
在工业领域,双足人形机器人像人一样行走、搬运和作业,距离大规模实际应用还有一段时间。尼得科方面表示,让机器人以人的形态完成工作,未必能获得最高的效率,成本也是企业需要考虑的因素。
在其看来,现有工业机器人引入AI技术,实现对抓取目标的自主判断,以及更加灵活的分拣操作,可能会更早取得应用进展。例如,机器人可以根据物品的实际情况判断应该抓取哪一个,再完成相应动作。
尼得科还计划在自有工厂部署搭载自研执行器的人形机器人,通过内部使用收集运行数据,并将实际应用中获得的反馈用于下一代零部件开发。这也与尼得科长期积累的制造业务有关。集团在全球拥有大量生产网点,未来可以利用自己的工厂,对机器人及其执行器进行实际使用验证。产品在不同作业条件下的运行表现,也能为后续开发提供参考。
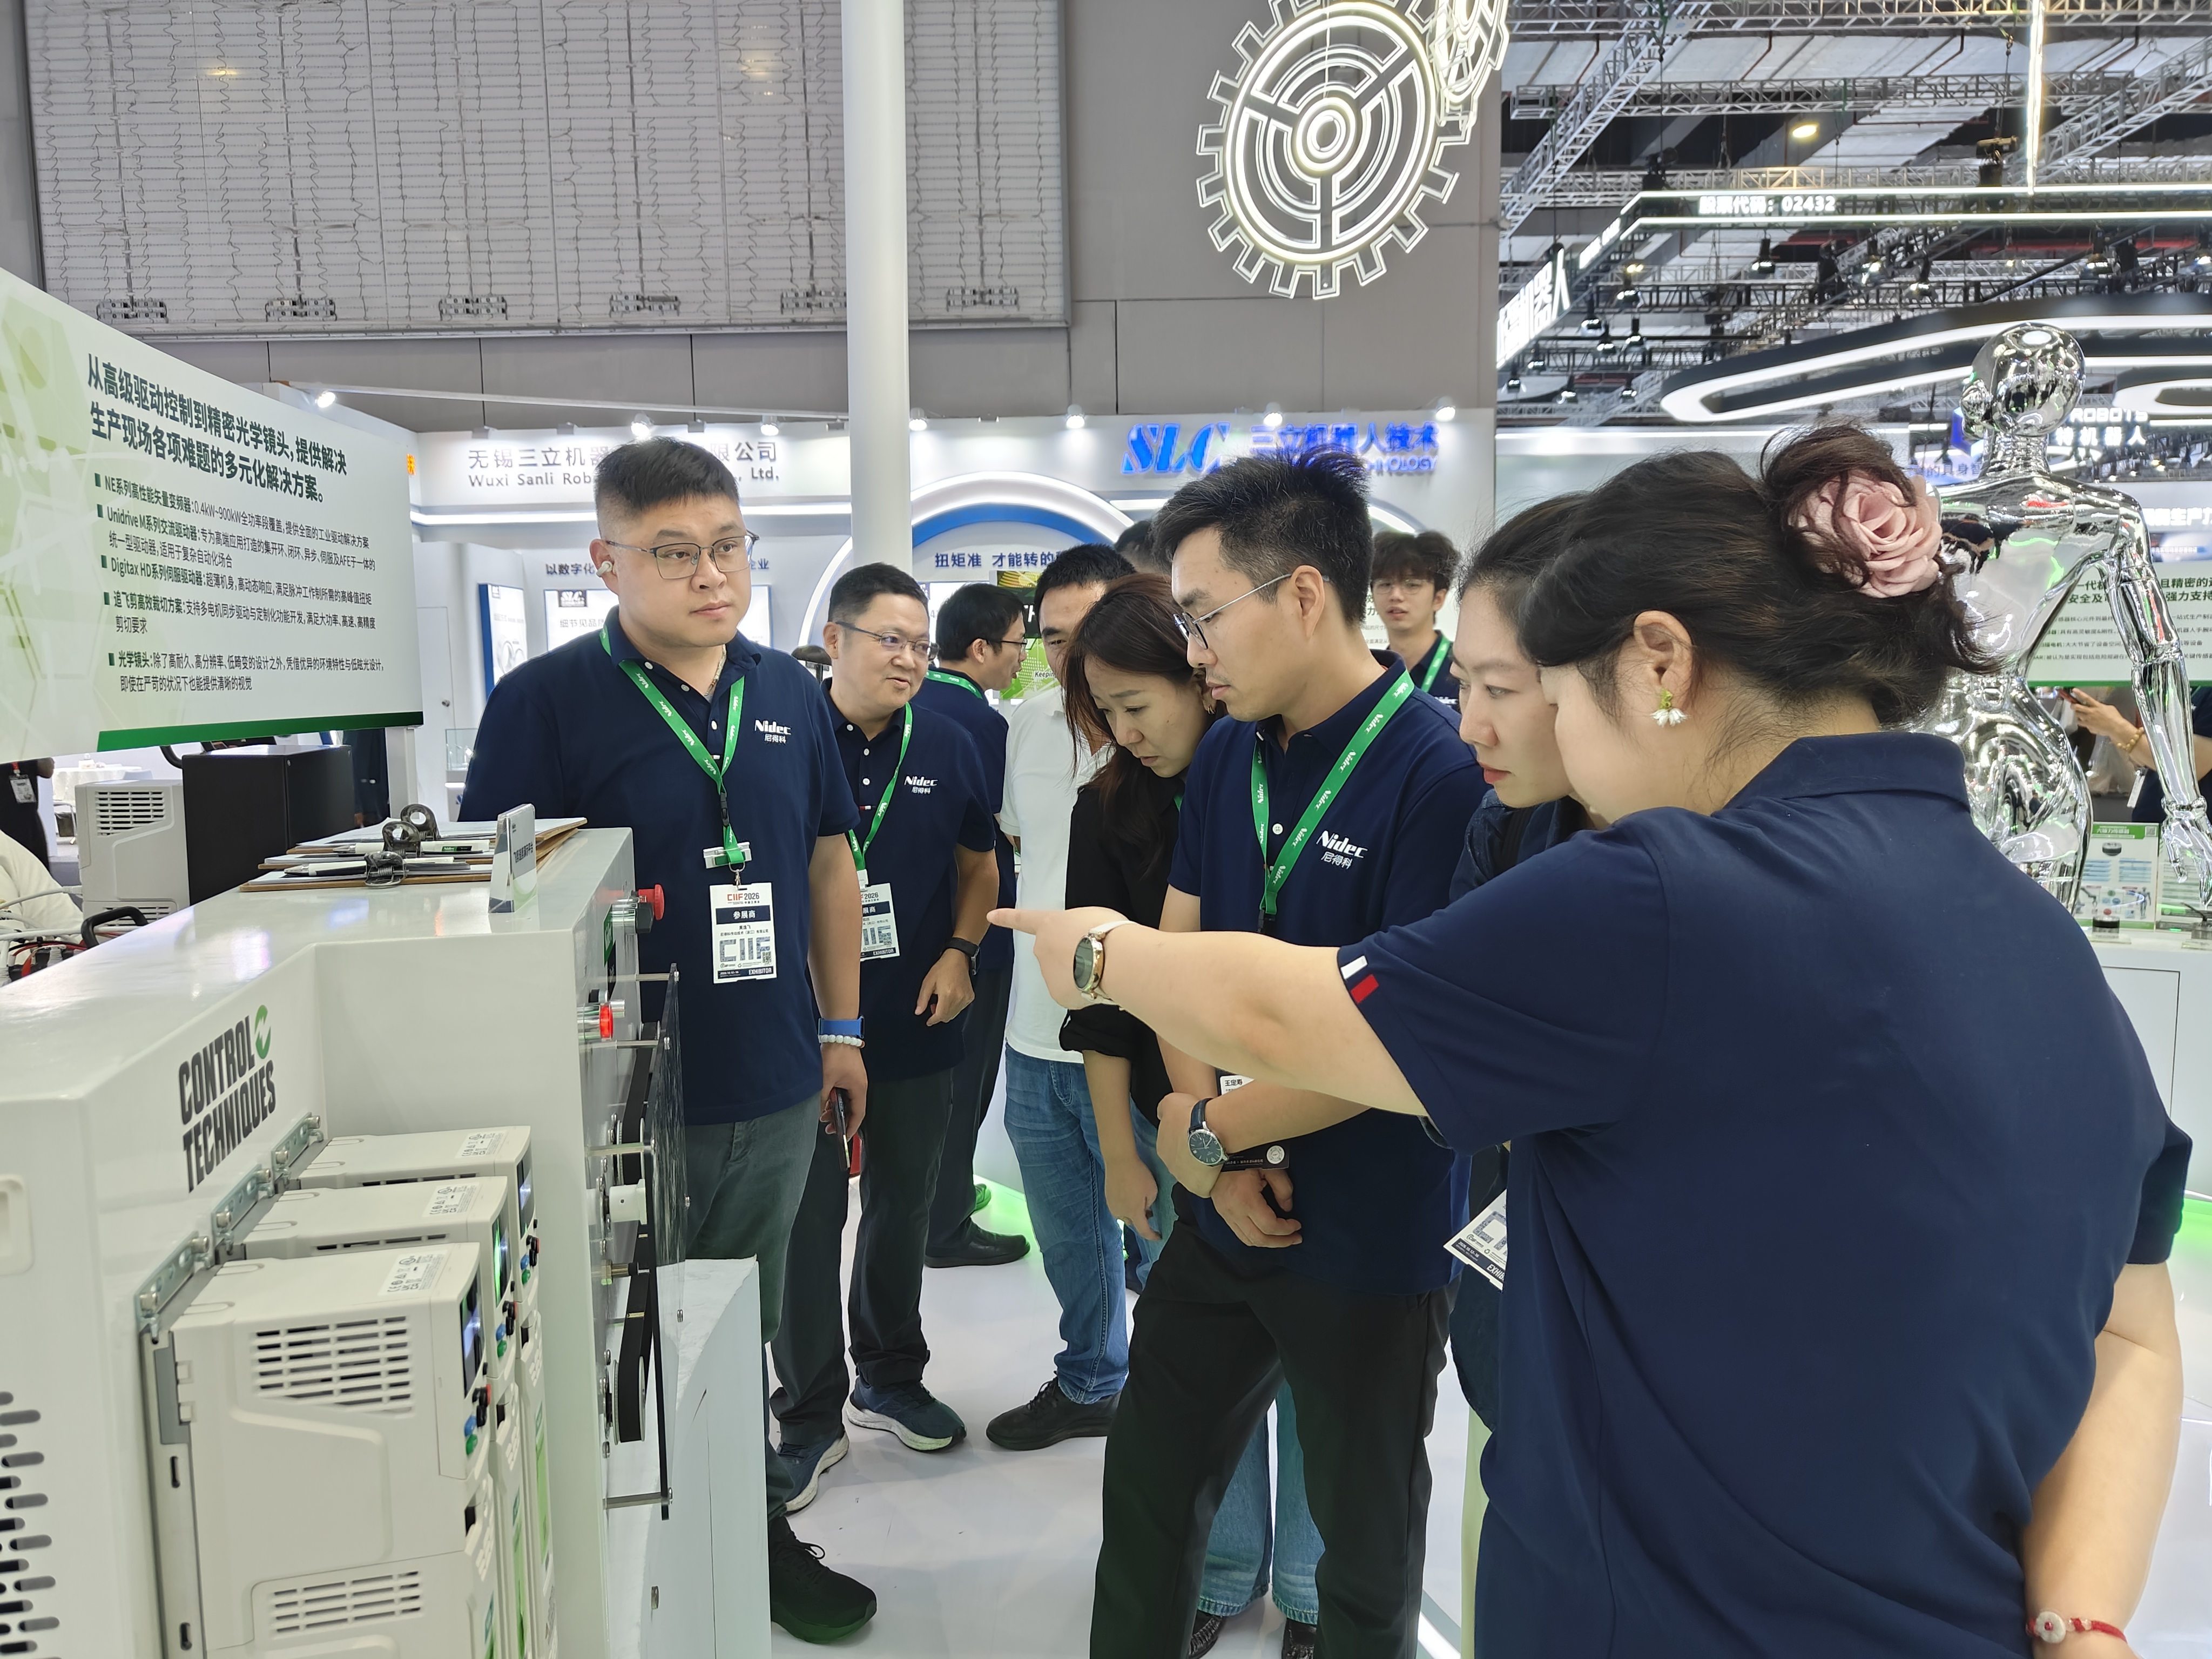
此次工博会,尼得科也希望进一步了解机器人厂商的实际需求。目前,仅机器人手指就存在多种技术路线,对电机尺寸、动力输出和控制性能的要求各不相同。这些来自客户的具体需求,也将成为尼得科后续开发一体化执行器的重要参考。
结束语
从减速机、电机等核心零部件,到集成多种技术的一体化执行器,尼得科正在重新组织自身的技术资源,寻找在人形机器人产业中的新位置。对于仍处于技术路线探索和商业化早期的机器人市场而言,单一零部件的性能优势固然重要,如何将动力、传动、感知与控制有效结合,同样决定着产品的最终表现。
尼得科计划在自有工厂开展人形机器人的应用验证,也体现出其对产业发展节奏的判断:机器人技术需要在真实场景中接受检验,零部件的迭代也需要来自实际运行的反馈。当人形机器人逐步走向工业现场,制造企业长期积累的加工能力、系统集成经验和应用场景,或许将成为推动技术走向成熟的重要支撑。对尼得科而言,One Nidec的意义,也正在于将分散的技术积累转化为面向新一代机器人的整体能力。
撰稿人:佟伟
责任编辑:朱晓裔
审 核 人:李峥
热点文章
-
工业电气化走向系统升级,企业如何走好转型之路?
2026-10-16
-
自主无界,智拓未来丨博世力士乐亮相2026工博会,以开放自动化与AI探索智造新未来
2026-10-13
-
2026工博会观察|施耐德电气:从具体场景入手,让AI解决现场问题
2026-10-15
-
博世力士乐持续扩展 ctrlX AUTOMATION : AI 原生重塑开放自动化
2026-10-14
-
费斯托以“气电融合,数智赋能”亮相2026工博会 新一代VUVX电磁阀全球首发
2026-10-13
-
越疆新品PULSA:协作的身板,工业硬实力
2026-10-14
-
-
解锁AI落地深水区:红帽开源生态赋能企业数字化跃迁 ——2025红帽论坛重磅发布车用OS
10月31日,以 “解锁・下一步” 为主题的2025红帽论坛暨媒体沟通会在北京JW万豪酒店盛大召开。红帽通过核心主旨演讲、重磅新品发布、权威报告解读及高层对话,全方位展现了其以开源技术破解行业痛点、引领企业数字化转型的实力与愿景,为 AI 时代的企业创新注入强劲动力。
作者:
-
敏捷创新 “中国加速2.0”
-
赋心智 启新程 | 访埃夫特董事长兼总经理游玮博士
-
【MM时光机】2024年度精彩瞬间大盘点 杂志篇
-
施耐德电气亮相CeMAT ASIA 为智能物流多维赋能
-
探索智能未来的下一步 ——第12届中国硬科技产业链创新趋势峰会暨百家媒体论坛成功举办

评论
加载更多