从感知到控制,ADI把机器人的每一个动作做得更精准
在2026上海工博会ADI展台上,非夕科技的一台机械臂末端托着一只托盘,让小球沿预定轨迹运动。即使受到外部干扰,机械臂也会不断微调托盘的角度,让小球保持稳定。现场演示看起来像人在端盘子,背后却需要持续采集各个关节的受力信息,并及时调整动作。
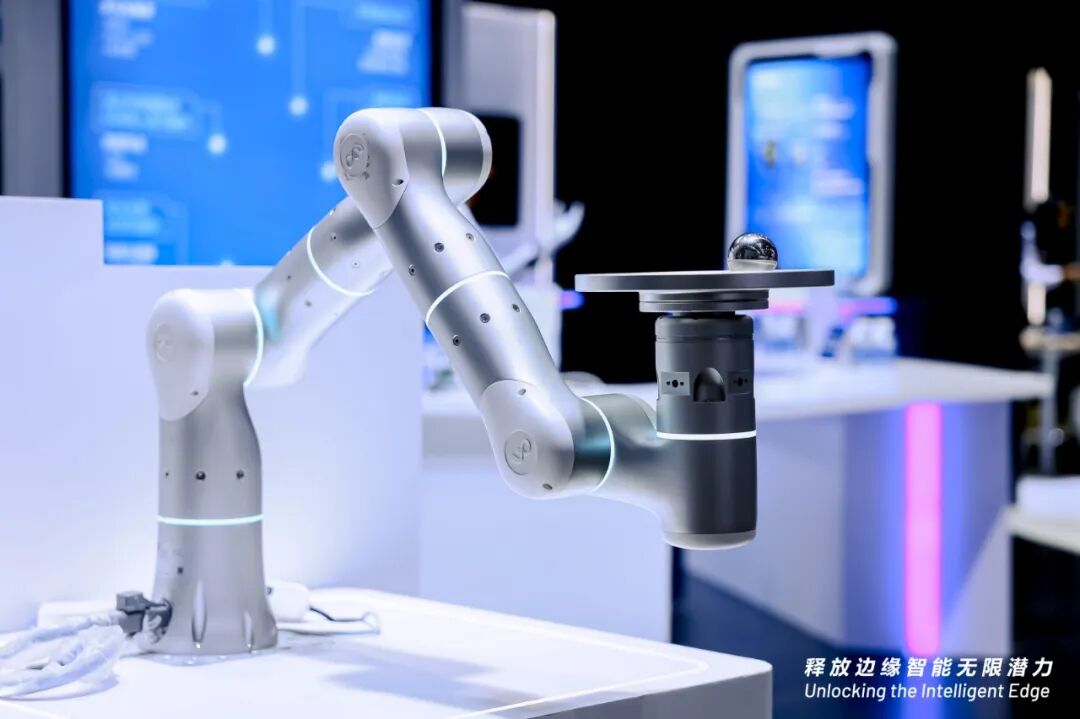
“这台机械臂的关键关节安装了六维力传感器,ADI提供其中的低噪声运算放大器和高精度模数转换器(ADC),负责将微弱的力信号采集、处理后交给控制系统。”ADI中国区工业市场总监蔡振宇介绍,不同重量的小球需要不同的力矩分配,机械臂如何调整姿态,离不开这些实时数据。
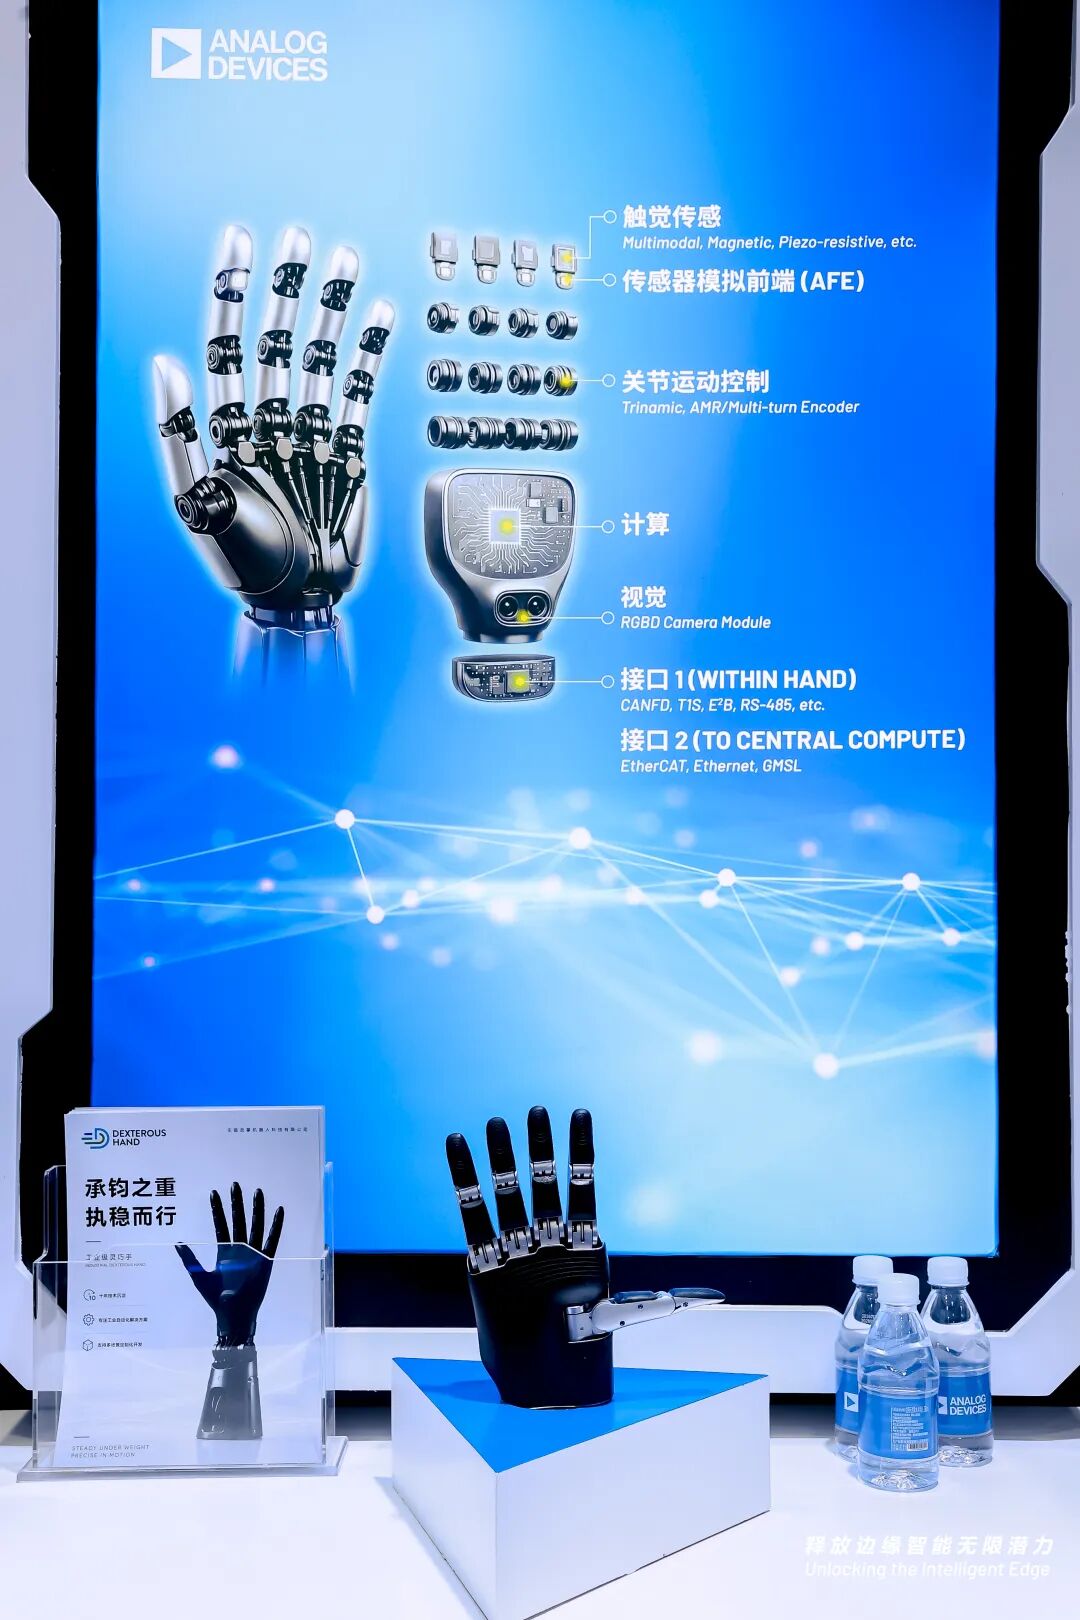
另一侧无锡灵掌机器人的展台,一只灵巧手拥有6个主动自由度、11个总自由度,指节末端用到了ADI的电机驱动芯片。围绕这只手,ADI展示了指尖触觉、关节连接和位置检测等方案。
从托盘上小球的平衡,到灵巧手完成抓握,看似人能简单完成的动作,背后都需要准确的力觉感知和精细的电机控制。
先判断力度,再控制抓取
托盘上的小球一旦改变位置,机械臂就需要根据关节受力的变化及时调整姿态。蔡振宇用了一个比较形象的比喻:人在端着盘子走路时,会随着盘中物体的移动不断调整手腕的力度。机械臂也是如此,安装在关键关节的六维力传感器,需要将力和力矩的变化实时反馈给控制系统,帮助机械臂调整动作。
在ADI展出的六维力传感方案中,前端应变片受到外力后会产生形变,引起惠斯通电桥输出电压的变化。这些微弱的电信号经过运算放大器和ADC采集、转换后,才能成为控制系统能够使用的数据。ADI提供的器件主要承担信号调理和采集工作,具体的力矩分配和动作调整由客户的算法和整机控制系统完成。
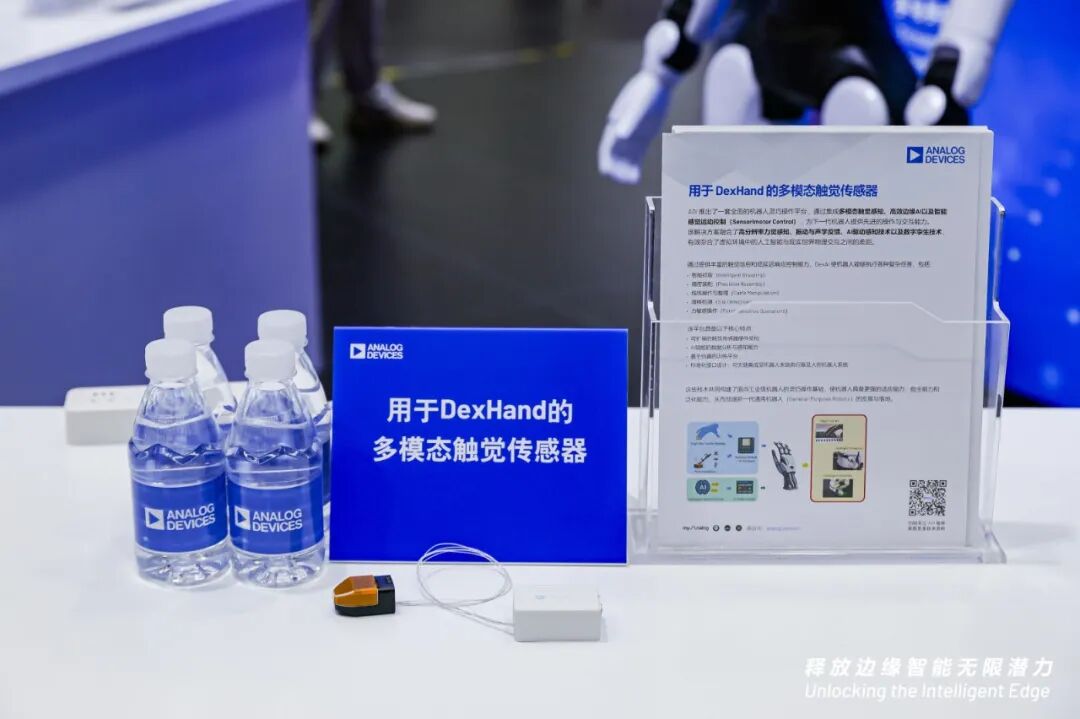
ADI在工博会上还展示了DexHand多模态触觉方案,将32×32的压力感知阵列放在灵巧手指尖,同时集成惯性、振动、位置和声学等多种传感信息。借助指尖的感知算法,机器人可以判断接触物体表面的粗糙程度,并识别抓取过程中力度的变化。
蔡振宇举了一个抓取水瓶的例子。人在感觉到瓶子即将滑落时,会下意识增加握力,机器人也需要通过指尖反馈来判断应该施加多大的力。据他介绍,这套方案能够分辨小至0.01牛顿的力变化。在抓取纸张、衣服或螺丝等物体时,机器人需要根据接触情况控制力度,这也对指尖的感知精度提出了更高要求。
在这套方案中,指尖上的小型AI算法主要负责识别物体材质和接触力度,具体如何抓取,仍然需要后端大模型作出判断。蔡振宇解释:“指尖只需将探测到的数据情况反馈给后面的大脑,后者完成决策。”有了这些信息,控制系统还需要通过电机驱动,让手指按照相应的策略完成动作。
灵巧手是未来重要方向
无锡灵掌机器人在工博会上展示的灵巧手,拥有11个自由度,其中6个需要电机主动驱动。四根手指各对应一颗电机,拇指则有两颗,部分关节通过腱绳带动。每个主动自由度都需要对应的电机驱动。由于指节内部空间有限,电机和驱动电路的尺寸受到严格限制,长时间运行产生的温升也会影响灵巧手的动作精度和散热设计。
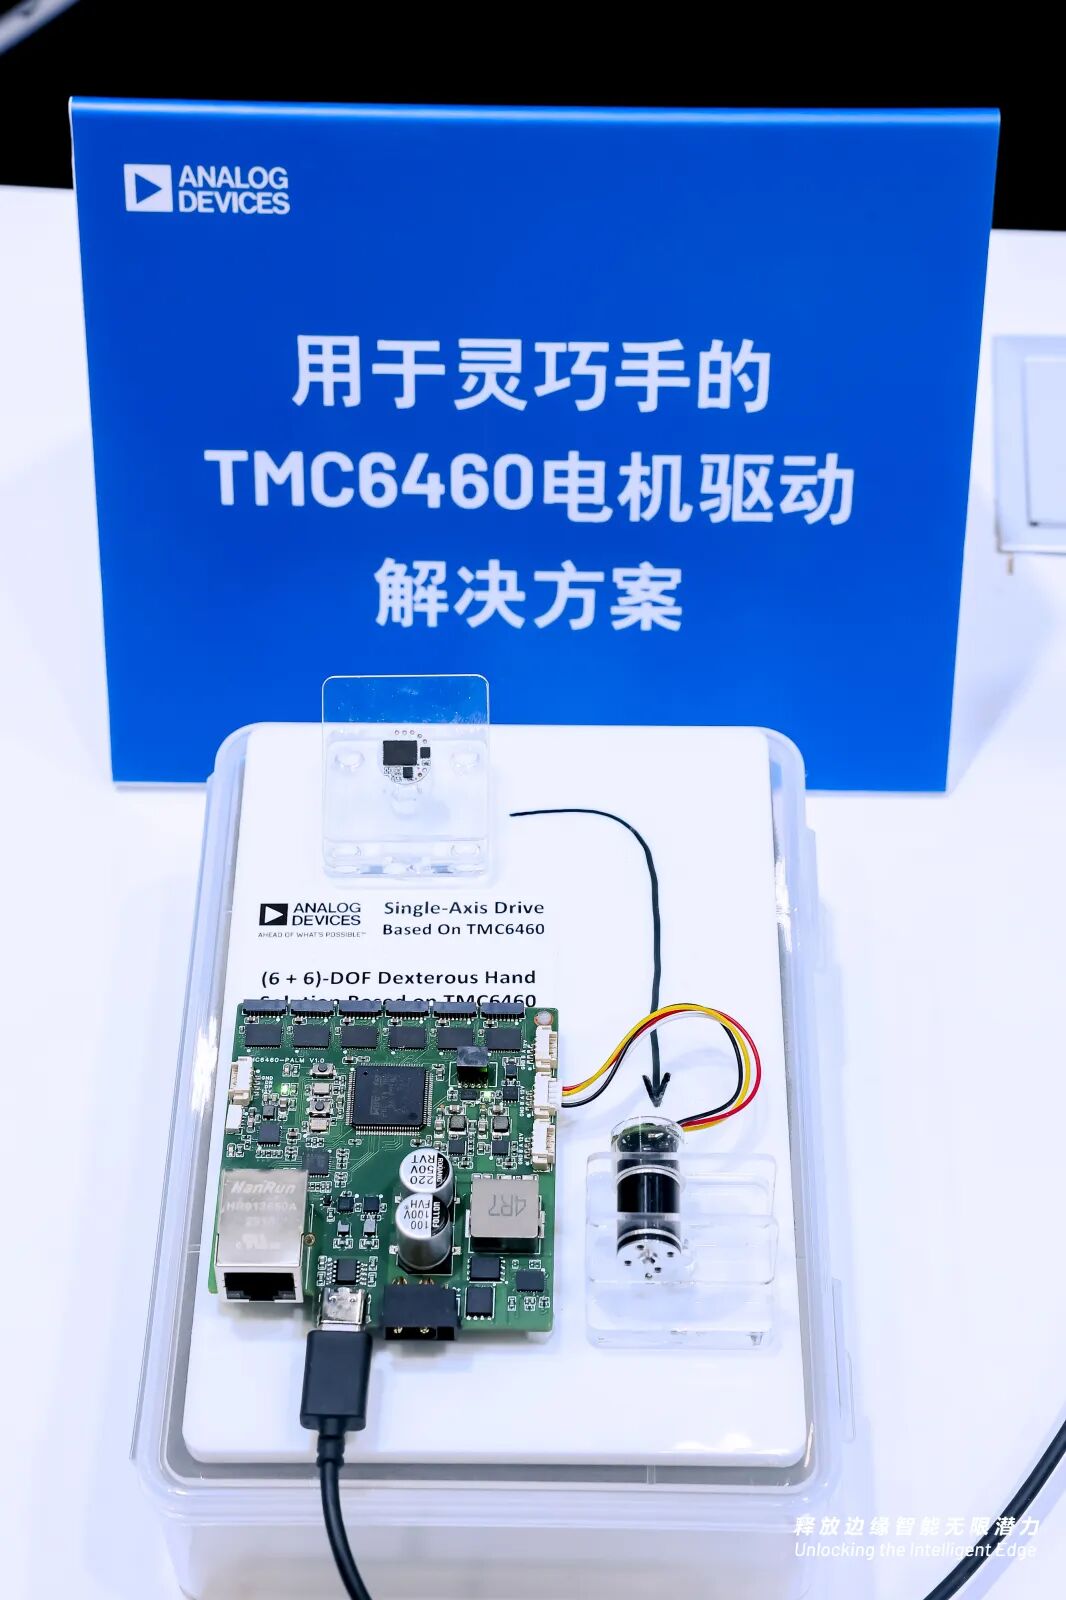
这只灵巧手采用了ADI的TMC6460全集成伺服驱动芯片,将功率器件和电机控制算法集成在一颗芯片中。主控MCU下发指令后,驱动芯片便可以控制电机转动的圈数、力矩等,减少对外部功率器件的依赖。这颗芯片可以安装在电机后方,适合灵巧手这种内部空间紧凑的应用。TMC6460在今年年初已经进入量产阶段,并在国内头部灵巧手客户中得到应用。蔡振宇介绍,工博会期间,这只灵巧手基本每天持续运行近8小时,仍能保持良好的定位表现。
在灵巧手内部,多个关节的控制器还需要与主控交换数据,同时获得相应的电力供应。随着关节数量增加,线缆的布置也会更加复杂。蔡振宇介绍,ADI将此前应用于汽车领域的E2B连接技术引入灵巧手,通过一对双绞线连接多个关节节点,让主控指令沿着同一条总线传输,同时为部分控制板供电。
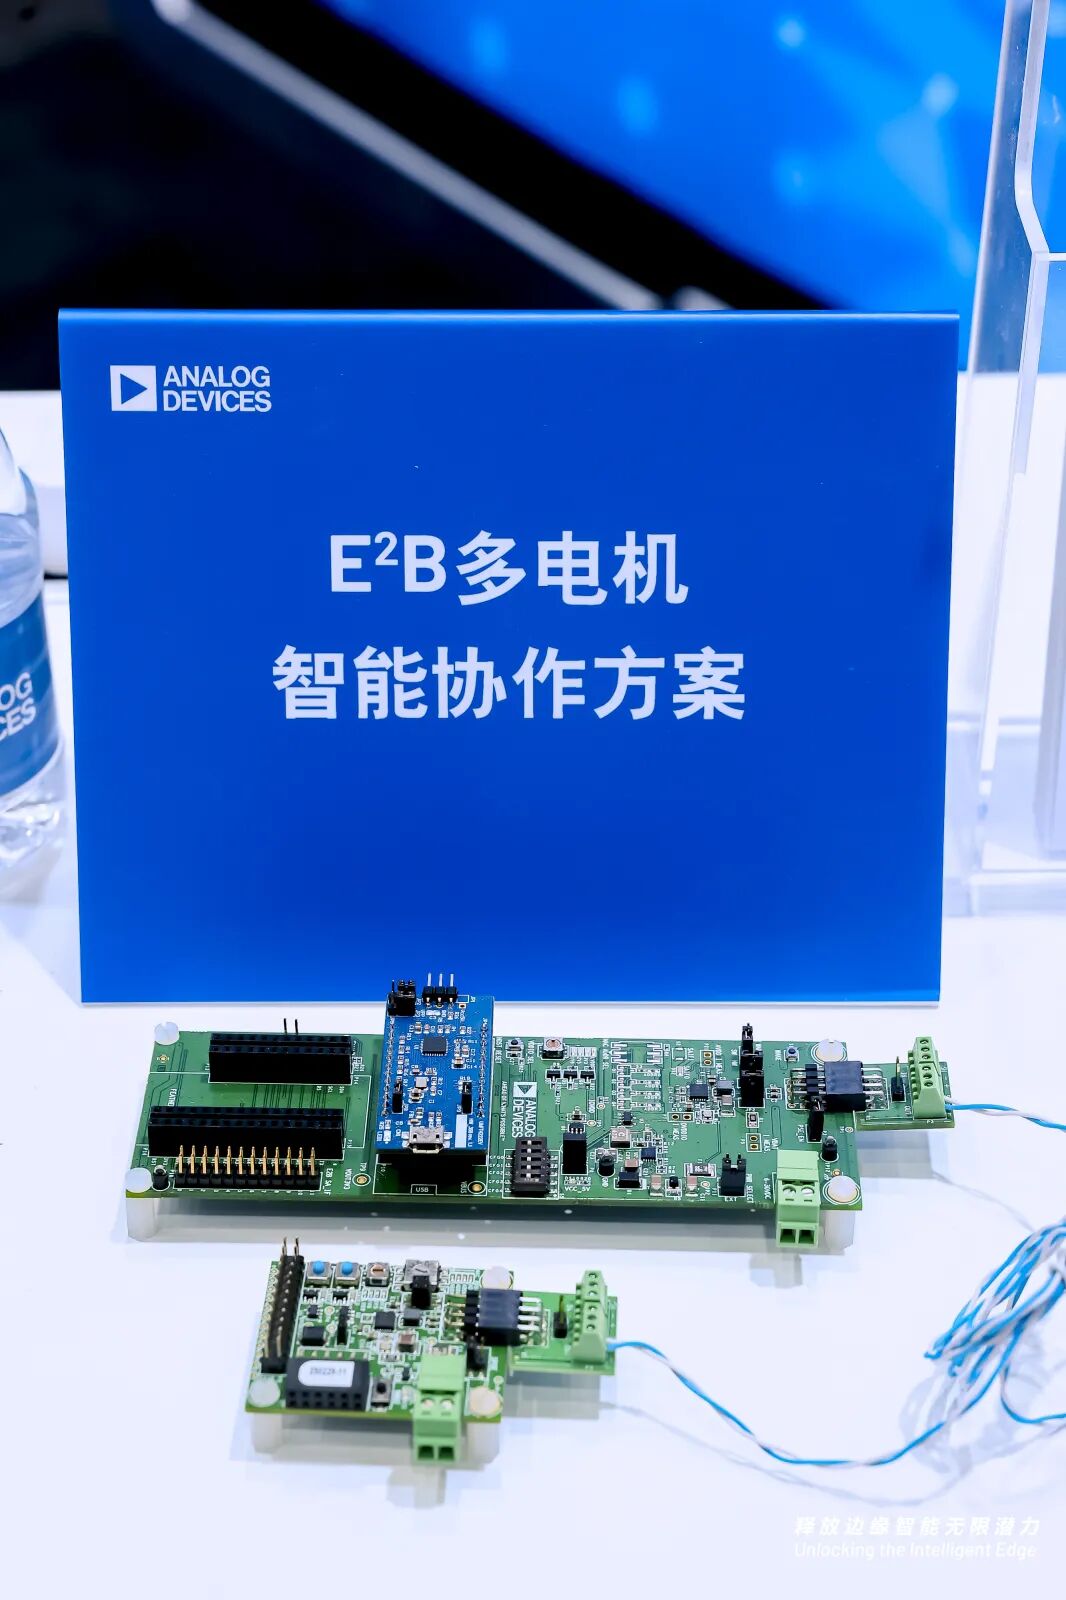
按照现场演示方案,一对双绞线可以支持多个节点连接,并提供约1至2瓦的供电能力。蔡振宇特别展示了一块没有单独接入电源线的控制板,其电力直接来自双绞线。对于内部空间有限的灵巧手,这种连接方式可以减少线束数量,也为手掌和指节中的其他器件留出更多空间。
机器人进入工厂,还要解决长期运行问题
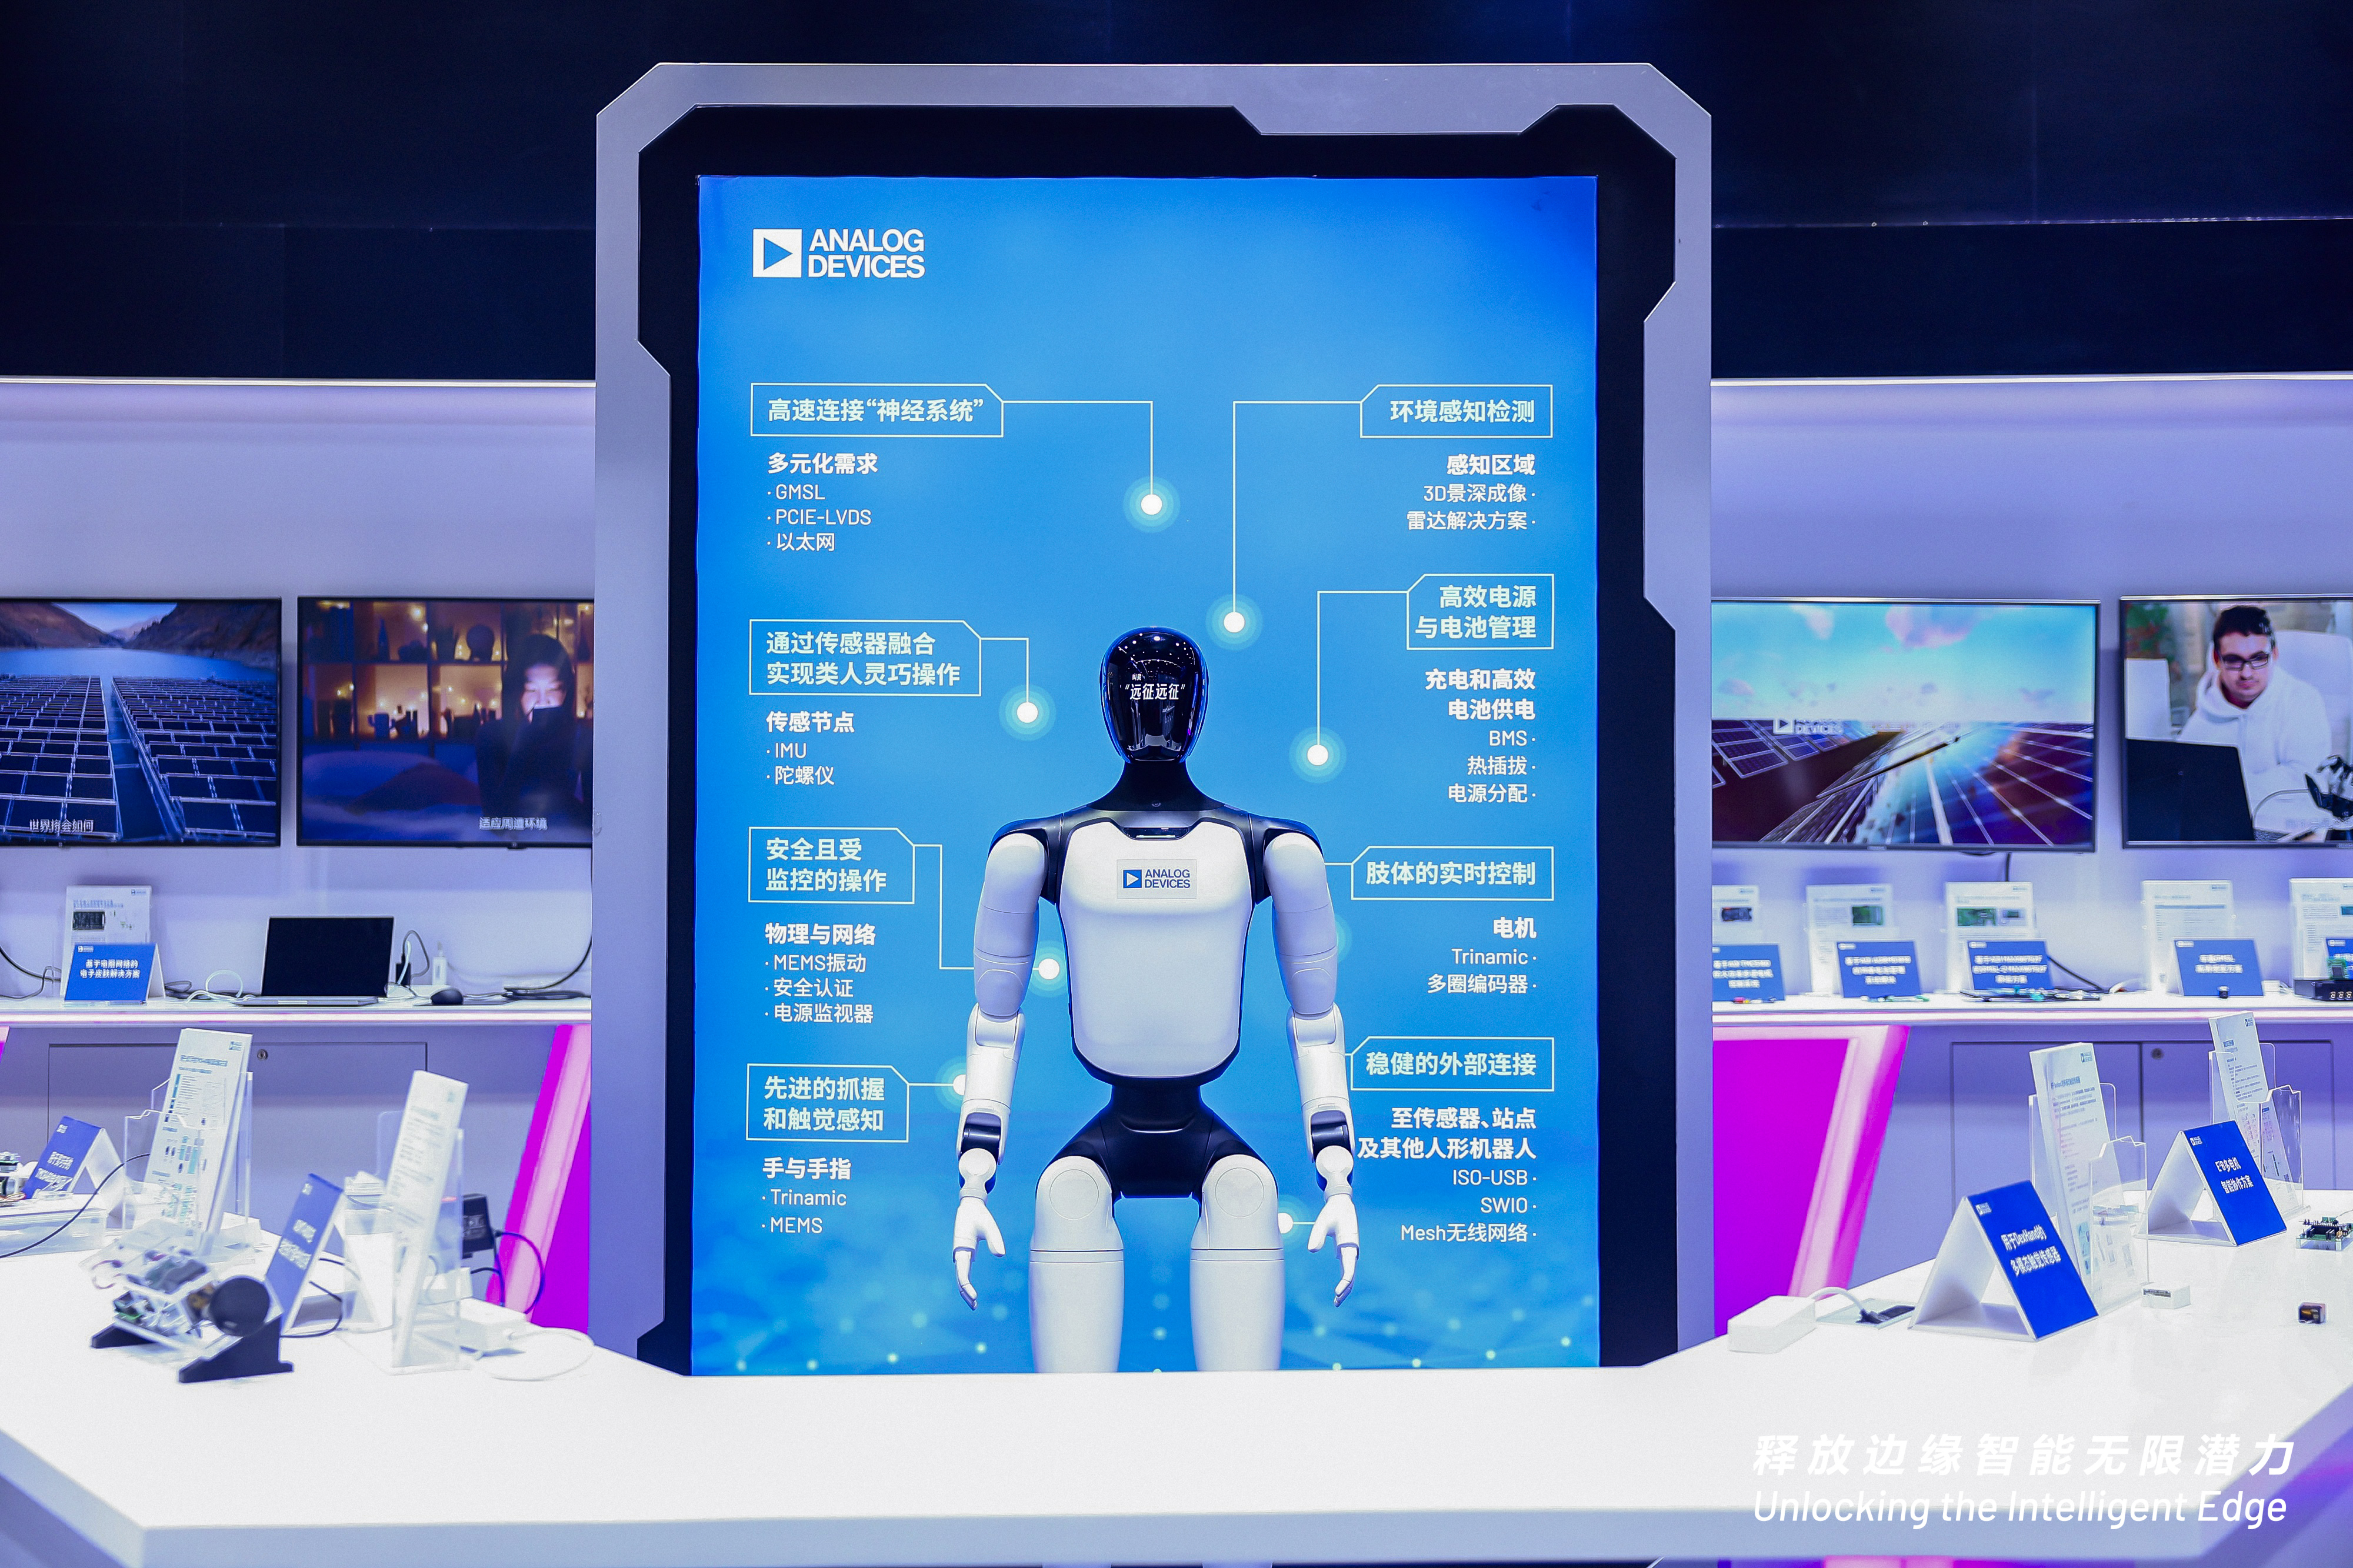
人形机器人在行走、转身等动作中,机身姿态会不断变化,惯性测量单元(IMU)能够帮助机器人感知这些变化。一些机器人会在腰部布置IMU,用于姿态测量和稳定控制。但IMU本身也会受到温度和运行时间的影响,产生零漂或温漂,长时间工作后可能影响测量精度。
ADI此次在工博会上展示的ADIS16607,是一款精密微型MEMS IMU。ADI过去的相关技术主要应用于无人机和汽车自动驾驶领域,如今针对人形机器人内部空间有限的特点,将高性能IMU技术开发成尺寸更小的产品。除了机器人躯干,一些客户还会在机械臂上安装IMU,用来监测臂段和末端的姿态变化。
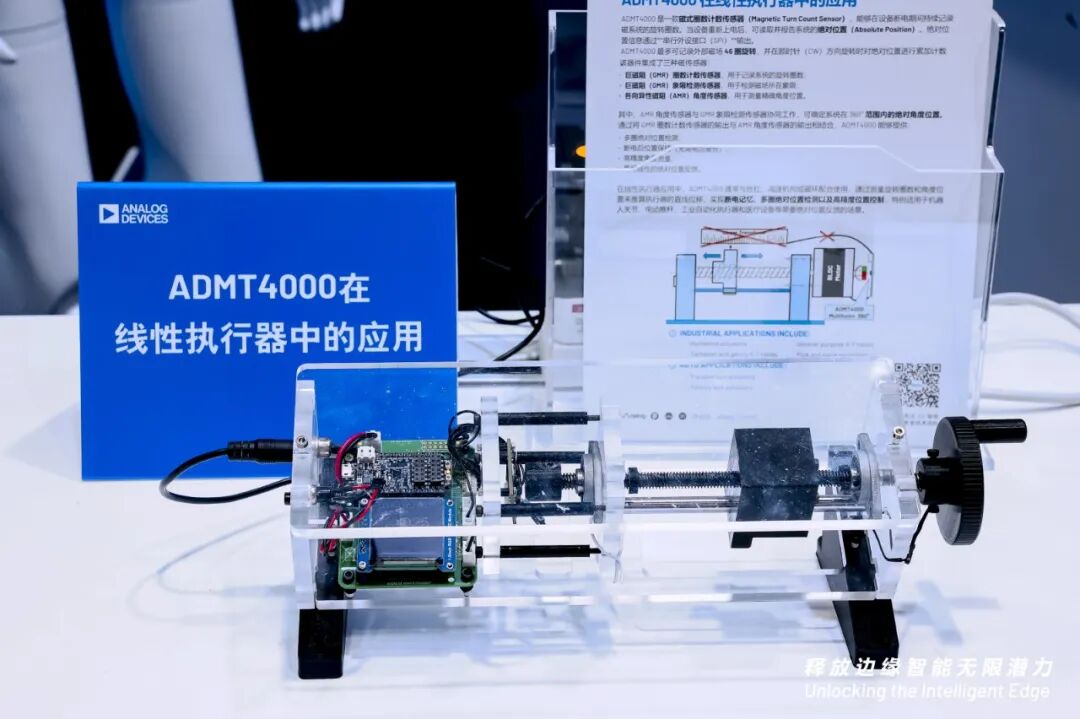
ADI展示的另一款产品ADMT4000,则涉及机器人断电后的位置记录。这是一款磁式圈数计数传感器,即使设备没有外部供电,也能记录磁系统的旋转圈数,重新上电后可以读取位置信息。目前,该产品最多可记录46圈旋转,蔡振宇介绍的角度精度约为0.25度。对于突然断电的机器人,这项技术可以帮助控制系统在恢复供电后获取执行机构的位置,减少重新寻找初始位置的需要。
一些大型工业机器人过去需要通过备用电池保存位置信息,但电池使用几年后可能需要更换,维护过程还可能造成产线停机,增加客户的使用成本。蔡振宇提到,采用磁传感方式记录圈数,可以减少对备用电池的依赖。不过,现有产品的圈数和精度还不足以满足所有大型工业伺服的要求,ADI也在继续开发精度更高、尺寸更小的产品。
结束语
从灵巧手的指尖触觉,到机械臂的力觉反馈,再到机器人姿态测量和断电后的位置信息记录,ADI在工博会上展示的技术,覆盖了机器人感知、控制与运行的多个环节。这些技术未必是展台上最醒目的部分,却直接影响着机器人能否完成精细操作,能否在复杂环境中保持稳定,以及能否满足长期运行的要求。
随着机器人从实验室走向工厂,应用场景对精度、可靠性和运行稳定性的要求也在不断提高。机器人需要更准确地感知外部环境,更细致地控制每一个动作,也需要在长时间运行中保持性能稳定。对ADI而言,机器人市场的成长,既带来了新的应用空间,也意味着这些基础技术需要在更复杂、更严苛的工业场景中接受检验。
热点文章
-
工业电气化走向系统升级,企业如何走好转型之路?
2026-10-16
-
2026工博会观察|施耐德电气:从具体场景入手,让AI解决现场问题
2026-10-15
-
从减速机到执行器,尼得科在人形机器人上换了打法
2026-10-20
-
为关键而生 | 威图2026工博会精彩回顾
2026-10-20
-
亚洲电气精英集合!第四届威图卓越工程师大赛重磅启幕
2026-10-20
-
海康威视亮相2026中国工博会:物联感知+AI,加速工业场景数字化
2026-10-15
-
智能经济落产业 智造无界链全球——第二十六届中国国际工业博览会圆满闭幕
2026-10-16
-
解锁AI落地深水区:红帽开源生态赋能企业数字化跃迁 ——2025红帽论坛重磅发布车用OS
10月31日,以 “解锁・下一步” 为主题的2025红帽论坛暨媒体沟通会在北京JW万豪酒店盛大召开。红帽通过核心主旨演讲、重磅新品发布、权威报告解读及高层对话,全方位展现了其以开源技术破解行业痛点、引领企业数字化转型的实力与愿景,为 AI 时代的企业创新注入强劲动力。
作者:
-
敏捷创新 “中国加速2.0”
-
赋心智 启新程 | 访埃夫特董事长兼总经理游玮博士
-
【MM时光机】2024年度精彩瞬间大盘点 杂志篇
-
施耐德电气亮相CeMAT ASIA 为智能物流多维赋能
-
探索智能未来的下一步 ——第12届中国硬科技产业链创新趋势峰会暨百家媒体论坛成功举办

评论
加载更多