IMAO今尾【新品发布】机械手抓爪指快换组件|一只机械手,灵活应对多种工件
产品推荐 · 机械手抓爪指快换组件
一只机械手,应对多种工件
多品种生产,换型更轻松抓爪指也能自动快换
IMAO机械手抓爪指快换组件,让机器人通过简单的机械臂动作,自动完成抓爪指更换。
自动快换 机械式锁紧 紧凑轻量
工件变了,抓取方式也要跟着变。
在多品种生产中,为了让一台机器人应对不同工件,通常会采用工具快换装置更换整个机械手,或使用双机械手完成不同任务。但这些方式需要准备多个机械手,也会增加系统设计的复杂度和空间需求。
如果保留机械手,只更换与工件接触的抓爪指呢?
IMAO推出的机械手抓爪指快换组件,正是为这一需求而设计。根据工件自动切换抓爪指,帮助构建更紧凑、灵活的生产系统。
您的自动化现场,是否也有这些困扰?
· 系统设计费时费力
想实现多品种生产自动化,但机械手整体更换系统的设计费时费力。
· 换产仍需人工介入
抓爪指仍需人工更换,换产时离不开操作人员。
· 安装空间与负载受限
小型机器人的安装空间和可搬重量有限,难以搭载更换机构。
针对这些问题,IMAO提供了“仅更换抓爪指”的解决思路。
四个特点,让换型更灵活
简单动作,实现自动快换
通过机械臂的简单动作,即可对抓爪指进行锁紧和松开。
将抓爪指更换整合到换产的一系列动作中,无需人工介入更换作业,让自动化覆盖更多生产环节。
机械式锁紧,无需额外电气配线或气路配管
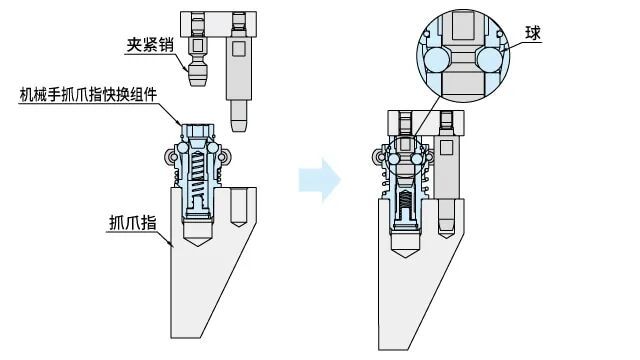
机械式锁紧机构示意
夹紧销插入快换组件后,内部的球与楔块机构将其锁紧。在通过换装销进行解锁前,组件保持锁紧状态。
这一机构运用了IMAO在机械缔结领域积累的技术,利用弹簧力实现锁紧,无需空气或电气等动力源驱动锁定机构。
可与多种机械手组合使用
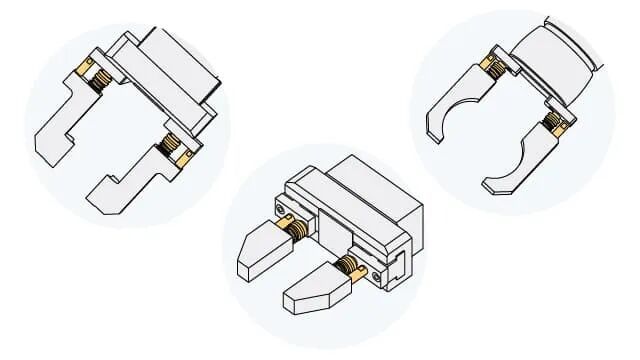
可通过转接板适配多种机械手
通过根据机械手设计转接板,可将夹紧销安装到不同的机器人机械手上,实现组合使用。
无需局限于特定厂家的机械手,有助于简化更换系统的构成。
紧凑轻量,小型机器人也能应用
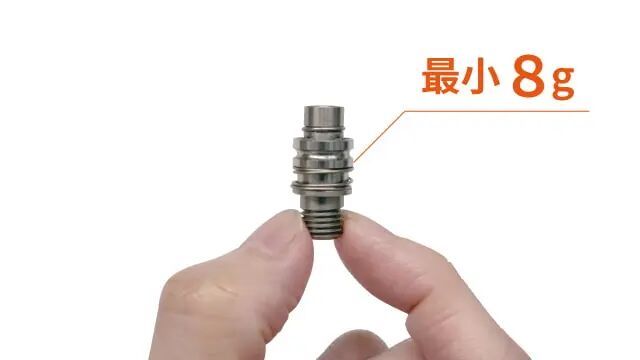
小型、轻量化的快换组件
由于只更换抓爪指,无需更换整个机械手,更换机构可采用省空间设计,提高设备布局的自由度。
小型、轻量化的系统构成,还能减少对机器人可搬重量的影响,便于应用于空间和负载能力受限的小型机器人。
可以用在哪些场景?
从研究室的多任务作业,到加工中心的工件供给
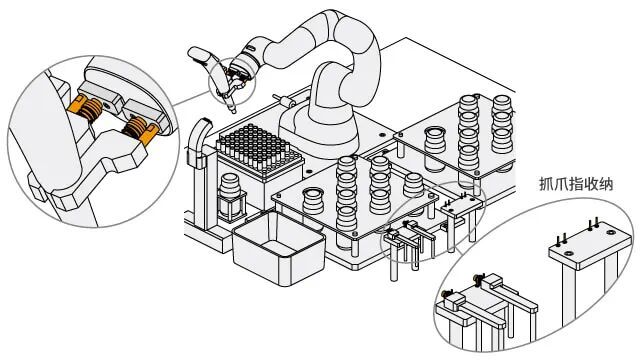
· 研究室中的多任务作业
根据需要夹持的工具或工件更换抓爪指,让一台小型机器人灵活完成多种自动化作业。
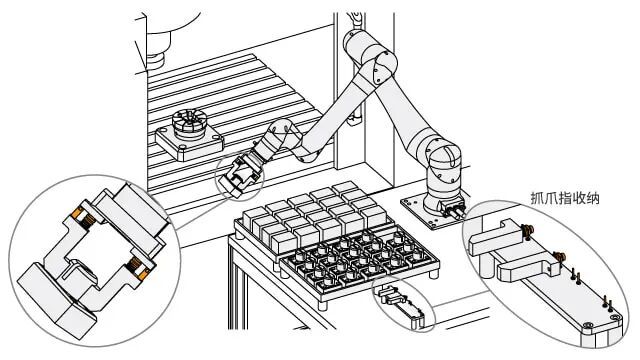
· 加工中心的多品种工件供给
根据加工工件的种类自动更换抓爪指,适应不同工件的抓取需求,实现多品种工件供给自动化。
产品组合一览
配合不同机械手与抓爪指的安装需求
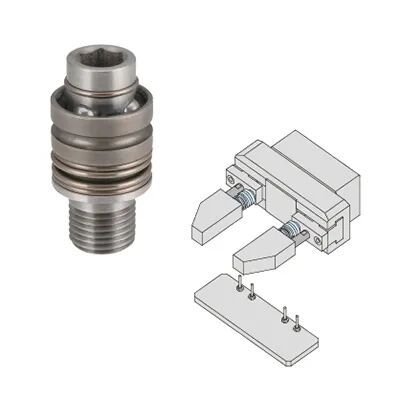
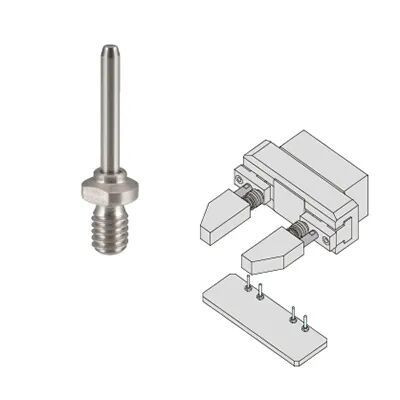
QMCF
机械手抓爪指快换组件
连接机器人机械手与抓爪指的核心缔结部件。
· 锁紧方式
利用弹簧力的机械式机构
· 动力需求
锁定机构无需供气或供电
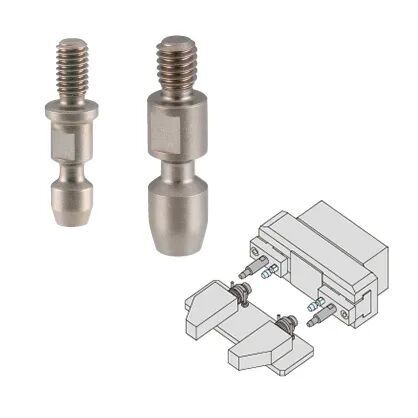
QMCFC
夹紧销
插入快换组件,实现机械手与抓爪指的连接。
· 安装方式
通过转接板安装至机器人机械手
· 配合部件
QMCF机械手抓爪指快换组件
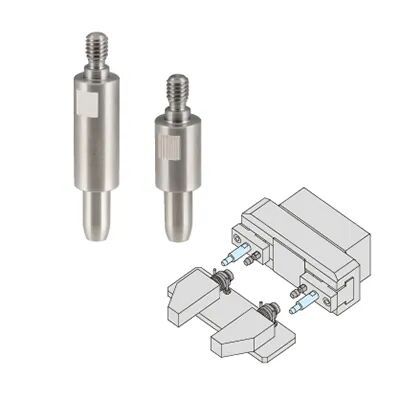
QMCFS
辅助销
承受抓爪指所受的力矩载荷,并辅助抓爪指定位。
· 配置方式
每个抓爪指使用2个辅助销
· 定位效果
可实现高精度定位
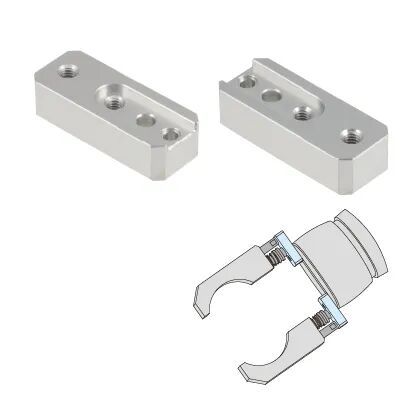
QMCFE
换装销
在更换过程中保持抓爪指,使机械臂能够完成自动装卸。
· 配合部位
快换组件本体的槽
· 操作方式
通过机械臂动作实现装卸
QMCFP
转接板(COBOTTA用)
用于在COBOTTA上安装销类部件的专用转接板。
· 适用对象
COBOTTA
· 配套型号
QMCF0411-14-SUS
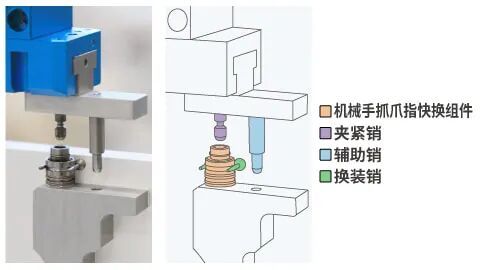
组合使用
连接、定位与自动装卸
· 连接与锁紧
夹紧销插入快换组件,由内部机械式机构锁紧。
· 承载与定位
辅助销承受力矩载荷,并辅助抓爪指定位。
· 自动装卸
换装销挂接快换组件本体的槽,配合机械臂动作完成更换。
COBOTTA是株式会社DENSO WAVE的注册商标。
从抓爪指快换开始,让多品种生产更灵活
正在考虑抓爪指自动更换,或为小型机器人寻找紧凑的换型方案?
欢迎联系IMAO今尾上海代表处,咨询产品选型、安装尺寸及应用需求,或索取CAD数据与PDF目录。
文章来源:IMAO今尾
图片来源:IMAO今尾
转载平台:微信公众号
责任编辑:朱晓裔
审 核 人:李峥
热点文章
-
罗克韦尔自动化六赴进博盛会,以跨界融合推动产业价值升维
2026-11-09
-
igus 新款电缆导向悬挂系统可大幅提升电动卡车与电动汽车充电体验
2026-11-04
-
《智观工博会》丨带你探秘润滑那些事!
2026-11-10
-
-
ABB发布WavePro-II Edge直流母线系统,助力智算中心高效可靠供电
2026-11-10
-
欢迎来到AHTE的20岁! 见证新质赋能下的智能装配与自动化新篇章!
2026-11-10
-
ABB亮相进博会:以创新技术赋能绿色建筑,让智慧生活走进万千家庭
2026-11-06
-
解锁AI落地深水区:红帽开源生态赋能企业数字化跃迁 ——2025红帽论坛重磅发布车用OS
10月31日,以 “解锁・下一步” 为主题的2025红帽论坛暨媒体沟通会在北京JW万豪酒店盛大召开。红帽通过核心主旨演讲、重磅新品发布、权威报告解读及高层对话,全方位展现了其以开源技术破解行业痛点、引领企业数字化转型的实力与愿景,为 AI 时代的企业创新注入强劲动力。
作者:
-
敏捷创新 “中国加速2.0”
-
赋心智 启新程 | 访埃夫特董事长兼总经理游玮博士
-
【MM时光机】2024年度精彩瞬间大盘点 杂志篇
-
施耐德电气亮相CeMAT ASIA 为智能物流多维赋能
-
探索智能未来的下一步 ——第12届中国硬科技产业链创新趋势峰会暨百家媒体论坛成功举办