倍加福R2400二维激光扫描测距仪,360° 全景感知,赋能紧凑型 AMR SLAM 导航
1. 应用挑战
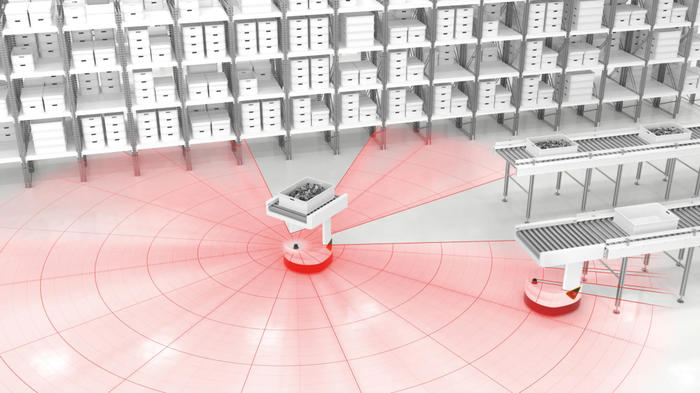
在现代物流自动化生产现场,搭载输送模组的紧凑型自主移动机器人 AMR 承担半成品、成品料箱的柔性转运工作。
生产车间属于动态变化环境,人员、物料、设备随时发生变动,机器人需要实时感知周边环境,既要依靠环境轮廓完成 SLAM 建图定位,也支持反光板辅助导航,以此保障稳定可靠的导航运行。
2. 目标
应用的核心难点在于:既要为基于 SLAM 的导航提供可靠、精准的传感器数据,又要尽可能缩减安装空间。传感器需能够集成到紧凑型 AMR 中,并在多变工况下输出稳定测量值。应用目标是依托高分辨率环境数据,实现更好的导航可靠性。
3. 解决方案
R2400二维激光扫描测距仪机身高度仅 81mm,支持360°全方位扫描,为空间受限的AMR系统集成创造了理想条件。传感器最高角分辨率可达 0.05°,扫描频率10–20Hz,能够生成稠密、高分辨率点云,支撑SLAM算法实现高精度运算。
产品采用收发光学分离设计,即便在粉尘、结露等变化的环境条件下,仍可保证稳定的测量结果。借助 ROS 驱动,传感器可快速接入现有移动机器人平台,同时支持轮廓导航与反光板可靠检测。优异的角度精度保障环境建图几何还原准确,坚固的金属结构则确保设备长期稳定工作。
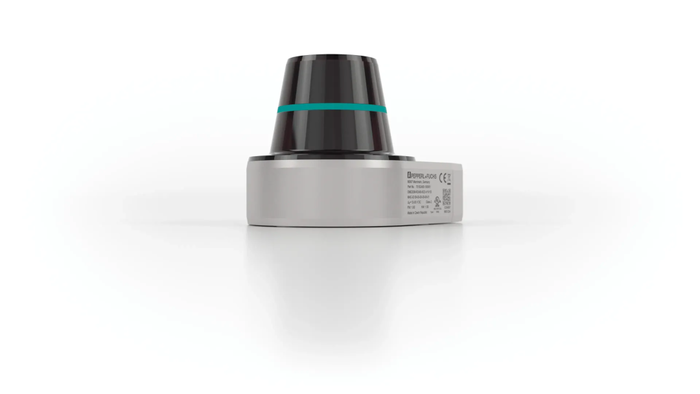
R2400二维激光扫描测距仪
技术特性
测量距离:反射率90%条件下25m;反射率10%条件下10m;搭配反光板最远可达40m
扫描视角:360° 全方位扫描
扫描速率:10‑20Hz,适配动态SLAM导航
重复精度:<16mm
角分辨率:最高0.05°,输出高密度点云,实现高精度建图
机身高度:81mm,适配紧凑型 AMR 狭小安装空间
硬件特性:收发光学隔离,粉尘、结露工况下保持测量稳定
4. 产品优势
R2400集紧凑结构、360°视场与高角分辨率于一体,是面向SLAM型AMR导航的理想传感方案。传感器可输出高精度、可复现的环境数据,保障稳定建图与定位。稠密点云既能识别细微环境特征以实现轮廓导航,也可精准检测反光板,支撑混合导航策略。
产品结构坚固,配备金属底座与大尺寸轴承,即便机器人运行产生振动,仍可维持稳定的测量性能,实现高设备可用率与可靠性。
5. 产品特性
亮点
机身高度仅81mm,结构紧凑,适配狭小安装空间
360° 全景环境感知,SLAM导航稳定可靠
0.05° 高角分辨率,轮廓、反光板导航精度优异
ROS驱动支持,移动机器人快速集成
坚固结构,收发光学隔离,测量数据稳定
文章来源:倍加福
图片来源:倍加福
转载平台:微信公众号
责任编辑:朱晓裔
审 核 人:李峥
热点文章
-
中德协作机器人供需对接助力中国企业拓展欧洲市场
2026-11-17
-
新能源汽车产业数字化转型难点及对策研究
2026-11-16
-
虚拟自动化实现真实优势
2026-11-16
-
-
各位设计工程师同仁请注意:igus第13届manus奖的申报通道现已正式开启!
2026-11-18
-
半导体与人形机器人的“神经系统”
2026-11-16
-
机多用,稳定读码|西克 SEC200 五大应用揭秘
2026-11-19
-
解锁AI落地深水区:红帽开源生态赋能企业数字化跃迁 ——2025红帽论坛重磅发布车用OS
10月31日,以 “解锁・下一步” 为主题的2025红帽论坛暨媒体沟通会在北京JW万豪酒店盛大召开。红帽通过核心主旨演讲、重磅新品发布、权威报告解读及高层对话,全方位展现了其以开源技术破解行业痛点、引领企业数字化转型的实力与愿景,为 AI 时代的企业创新注入强劲动力。
作者:
-
敏捷创新 “中国加速2.0”
-
赋心智 启新程 | 访埃夫特董事长兼总经理游玮博士
-
【MM时光机】2024年度精彩瞬间大盘点 杂志篇
-
施耐德电气亮相CeMAT ASIA 为智能物流多维赋能
-
探索智能未来的下一步 ——第12届中国硬科技产业链创新趋势峰会暨百家媒体论坛成功举办