具身机器人在工业场景的落地应用
具身机器人从实验室走向真实工业现场,正在经历从技术展示到场景验证的转变。生产制造和工业仓储中的零配件拣选、物料搬运等环节,长期面临品类多、形态差异大、任务变化快、自动化导入周期长等问题。本文围绕具身机器人在工业场景的现状、前景和挑战,介绍成都睿芯行科技有限公司以 ADA-Grasp 免训练抓取专家模型为支撑,构建具身拣选、具身搬运和 RCS 调度系统的实践,分析具身机器人如何从单点作业走向流程协同。
随着视觉感知、机器学习、运动控制和大模型等技术进步,机器人开始具备在真实环境中感知目标、理解任务并执行动作的能力。与主要依赖固定工位和预设程序的传统自动化设备相比,具身机器人更强调与环境交互,以及对任务和现场变化的适应。从应用场景看,具身机器人可面向仓储拣选、工位拣选、物料搬运和工位装配等环节展开探索,推动作业形态由单一设备应用向多环节协同拓展。
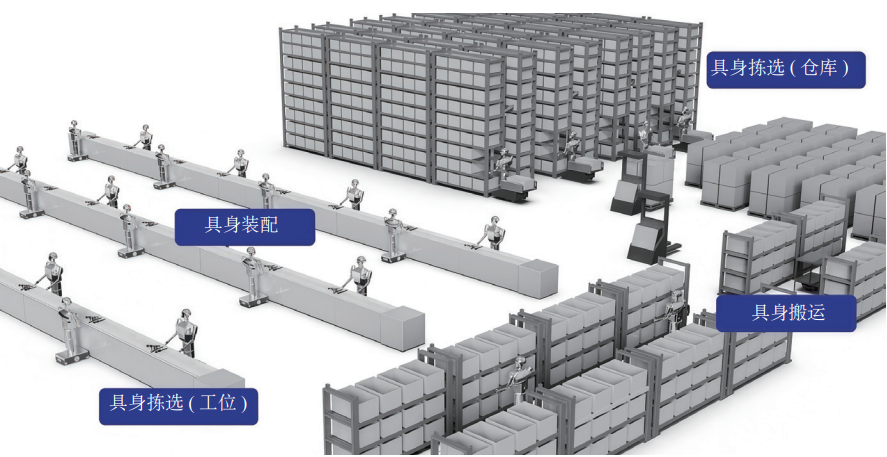
图1 工业具身机器人在工业场景的应用场景示意
工业场景是具身机器人最具现实价值的应用方向之一。包括汽车零部件、装备制造、电子电器等各行业的仓储和产线之间,往往存在数量庞大的中小型零件。它们在尺寸、形状、材质、包装和摆放状态上差异明显,订单又呈现多品种、小批量和高频变化的特点。当前行业关注点,已从“能否完成一个动作”转向“能否在真实工况下稳定运行,能否融入企业真实流程并形成合理的投入产出”。
趋势:柔性制造提出新的作业需求
制造业生产方式正从大批量、少品种向多品种、短周期和柔性化发展,工业物流也需要在不同物料、工位和任务之间快速切换。具身机器人通过视觉感知、运动规划和人机交互,可以在保持自动化效率的同时提高对现场变化的适应能力。
在仓储环节,具身机器人可以承担料箱取件、订单拣选和物料配送;在生产环节,可以承担工位补料、产线间转运和成品流转;在仓储与生产之间,则可以通过调度系统实现多设备协同。更具现实意义的路径,是按照物料特性、作业节拍和现场条件进行组合部署,让不同设备承担各自擅长的任务,再通过软件系统将它们连接起来。
挑战:识别、抓取与系统协同缺一不可
工业零件可能存在无序堆叠、材质不同、表面反光和包装变化,机器人需要完成识别、定位、抓取点判断和路径规划等多个环节。若每增加一种零件都要重新采集样本、训练模型和反复调试,导入速度难以满足生产现场的变化。
同时,高规格视觉设备、复杂场地改造和多系统接入,会增加项目成本和实施周期。企业更关心设备能否在既有真实空间中快速上线,能否接入仓储、生产和门禁系统,以及后续维护是否便利。除此之外,拣选站、具身移动机器人、料箱设备和管理系统还需要统一编排,否则容易出现等待、路径冲突和信息不同步。工业具身智能的评价,不能只看单项识别率或移动速度,还要看连续运行、异常处理、系统接口和交付维护能力。
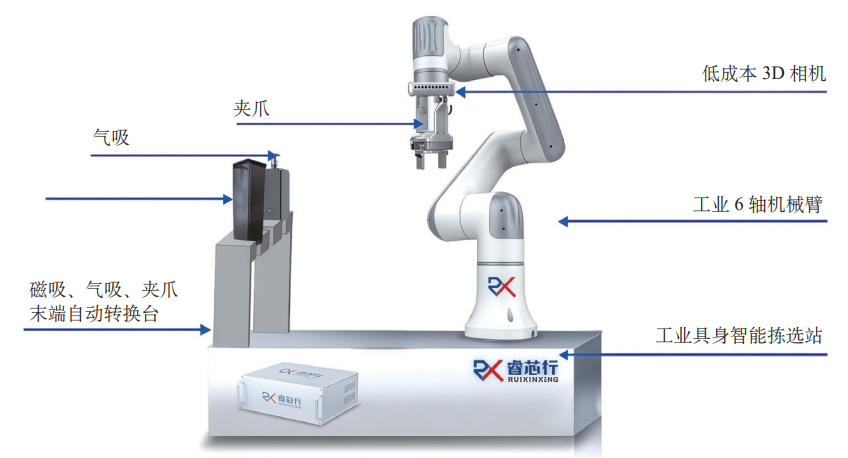
图2 工业具身智能拣选站:视觉、机械臂与可替换末端执行器协同完成零件拣选
方案:免训练抓取提升柔性拣选能力
针对工业零件品类多、导入快和抓取柔性要求高等问题,睿芯行开发具身智能免训练抓取专家模型 ADA-Grasp,面向工业零件的识别与抓取任务,支持新零件快速导入,减少针对每种零件单独开展数据采集和训练的工作。按照公司产品资料,该产品通过自适应学习做到新零件免训练,免去了每个零件一周的训练时间和上千元的训练成本,并支持使用千元级普通3D相机替代数万元级高精度3D相机,降低系统拣选抓取和感知硬件成本,并通过双目视觉、机械臂和可替换末端执行器形成协同。
在产品层面,睿芯行工业具身拣选机器人将视觉、机械臂、控制柜和作业软件一体化集成。针对不同形状、尺寸和材质的工件,系统可配置电动夹爪、吸取或电磁等执行方式,并通过标准化API接口与WMS、MES、ERP等系统对接,也可与料箱存储设备、输送线和AMR协同,实现订单驱动的零件拣选。技术的价值不在于脱离工艺的“通用”,而在于被放进可操作、可维护的真实作业单元。
实践:飞箱、拣选与移动搬运协同运行
在具体实践中,睿芯行将具身智能拣选技术与仓储、搬运设备结合,形成面向工业零配件管理的数智飞仓方案。方案由飞箱、具身智能拣选站和具身轮式移动搬运机器人等模块组成:存储设备负责料箱流转,拣选站完成从箱到件的识别与抓取,搬运机器人负责存储区、拣选区和生产工位之间的物料转运。
这一方案体现了“手、眼、脑、腿”的协同:视觉系统负责感知,机械臂和末端执行器负责操作,具身轮式移动搬运机器人承担空间转运,睿芯行自研的RCS千台级调度系统则根据订单和设备状态组织任务。对于品类多、订单变化快的零配件场景,这种组合式方案有助于企业分阶段导入自动化能力。
R300具身跟随搬运机器人是睿芯行具身产品体系中的移动执行单元。R300最大负载为300千克,提供全自动运送、顶升运送、智能跟随、助力手推和牵引运送五种模式,可根据固定转运、人员协同、距离调整和物料牵引等任务选择。产品采用视觉与激光融合定位方案,支持触控、语音交互,可与自动门、门禁、闸机、梯控及远程呼叫等第三方设备联动,与拣选设备共同构成从存储到生产现场的物料流转链路。
围绕工业物流的实际需求,睿芯行将在11月份于上海举办的2026亚洲国际物流技术与运输系统展览会(CeMAT ASIA 2026)上展示R300具身跟随搬运机器人、具身拣选机器人和具身轮式移动搬运机器人等产品线。展区将以搬运、拣选和设备协同为主要内容,说明具身机器人如何在具体任务中完成感知、决策和执行。对制造企业和物流集成商而言,场景化演示有助于判断设备的部署方式、适配条件和系统接口。
结语:推动具身智能融入工业生产流程
具身机器人在工业场景的落地,正在从概念验证进入以场景为牵引的阶段。工业企业需要的不是抽象的“智能体”,而是一套能够识别任务、适应变化、接入系统并能在真实场景中持续运行的作业能力。
以ADA-Grasp免训练抓取模型,到具身拣选机器人、具身轮式移动搬运机器人、RCS千台级调度系统和R300 搬运机器人,睿芯行尝试将算法、硬件与工业流程放在同一套落地逻辑中。只有在真实场景中持续验证和迭代,具身智能的技术优势才能转化为可衡量、可复制的生产力。
热点文章
-
从减速机到执行器,尼得科在人形机器人上换了打法
2026-10-20
-
从感知到控制,ADI把机器人的每一个动作做得更精准
2026-10-20
-
为关键而生 | 威图2026工博会精彩回顾
2026-10-20
-
亚洲电气精英集合!第四届威图卓越工程师大赛重磅启幕
2026-10-20
-
皮尔磁:亮相2026纽伦堡SPS展,聚焦机械安全与信息安全融合
2026-10-22
-
皮尔磁:氢气泄漏监测三重感知,构建水电解制氢安全体系
2026-10-22
-
研华RK3588强固型AI视觉控制器 一站式矿车360°环视方案
2026-10-22
-
解锁AI落地深水区:红帽开源生态赋能企业数字化跃迁 ——2025红帽论坛重磅发布车用OS
10月31日,以 “解锁・下一步” 为主题的2025红帽论坛暨媒体沟通会在北京JW万豪酒店盛大召开。红帽通过核心主旨演讲、重磅新品发布、权威报告解读及高层对话,全方位展现了其以开源技术破解行业痛点、引领企业数字化转型的实力与愿景,为 AI 时代的企业创新注入强劲动力。
作者:
-
敏捷创新 “中国加速2.0”
-
赋心智 启新程 | 访埃夫特董事长兼总经理游玮博士
-
【MM时光机】2024年度精彩瞬间大盘点 杂志篇
-
施耐德电气亮相CeMAT ASIA 为智能物流多维赋能
-
探索智能未来的下一步 ——第12届中国硬科技产业链创新趋势峰会暨百家媒体论坛成功举办

评论
加载更多